openJiuwen Debuts Agent Device Foundation Protocol for Device Access
openJiuwen released the Agent Device Foundation (ADF), a protocol spec that abstracts physical devices such as locks, instruments and robotic arms into capabilities agents can understand, compose and verify, rather than isolated APIs. It targets unified capability expression, dynamic availability and execution-result validation, with plans to open-source and evolve it with partners.
Full Report
Contents6 sections
今天的 Agent 已经可以写代码、查资料、调用 API、操作软件。当 Agent 逐步走出屏幕,会发生什么?
想象一下:
你不再需要分别操作门锁、空调、灯光和扫地机器人。家庭 Agent 可以理解家中设备的功能,在获得授权后按需组合调用;当某个设备临时不可用时,还能寻找替代方案,继续完成日常任务。
走进一间会议室,你不再需要逐个连接投屏、摄像头和打印机。办公 Agent 可以识别周围的设备能力,根据会议需求完成设备配置,并根据现场情况灵活调整方案,保障会议顺利进行。
你告诉科研 Agent 的不再是“打开某台仪器”,而是“完成这一轮实验”。它需要调用不同厂商的机械臂、检测仪器和实验设备,根据实时状态决定下一步操作,并判断是否真正产生了预期结果。
真正变化的,不仅是 Agent 可以连接更多设备,而是现实世界的设备开始成为 Agent 可以理解、选择和组织的能力。而要实现这一点,设备接入需要一套面向 Agent 的统一协议规范。
一、设备已经有接口,为什么还需要新的协议?
现实中的设备并不缺接口。智能灯可以通过网关控制,实验仪器可能提供厂商 API,机器人也有自己的 SDK 和控制框架。但当 Agent 从调用单个设备,进一步走向跨终端、跨设备、跨场景持续完成任务时,仅仅“把接口接进来”还不够。
今天的大多数设备接口,本质上仍然是面向应用程序和开发者设计的:开发者知道要调用哪个 API、如何解释返回结果、设备当前是否可用,以及失败后应该怎样处理。而 Agent 需要面对的是另一个问题——它如何动态理解现实世界中有哪些能力、哪些能力当前可以使用,以及一次调用之后现实世界究竟发生了什么。
因此,当越来越多真实设备进入 Agent 的任务体系,会出现几个共性问题:
- 设备接口异构,能力缺少统一表达。
设备能力分散在 API、SDK、物联网协议、操作系统接口和机器人控制框架中。同一种能力可能由不同接口提供,Agent 缺少跨设备、跨厂商理解能力的统一方式。
- “设备有什么能力”与“此刻能够使用什么能力”并不相同。
设备的在线状态、权限、占用情况、网络条件、运行模式以及环境状态都会改变能力的实际可用性。对 Agent 而言,静态的接口清单并不足以支撑动态任务执行。
- 单设备调用正在变成多设备、多步骤的任务执行。
真实任务往往不是调用一次 Tool:会议可能涉及屏幕、摄像头和音响;实验可能涉及机械臂、检测仪器和环境设备;家庭任务也可能跨越门锁、照明、空调和清洁设备。Agent 需要的是可以被选择、组合和持续使用的设备能力,而不是一组彼此孤立的接口。
- 调用成功不等于现实世界已经完成。
命令已经发送、API 返回 success,只说明一次软件调用完成,并不能证明设备产生了预期物理效果。如果 Agent 无法区分“接口成功”“设备效果发生”和“任务可以继续”,后续规划就可能建立在错误状态之上。
这意味着,Agent 与设备之间还缺少一个面向 Agent 的能力层。
我们正在构建智能体设备接入规范 ADF(Agent Device Foundation)。ADF 希望在现有设备接口之上,建立一套面向 Agent 的统一能力表达与运行语义,使不同类型的真实设备能够以更一致的方式进入 Agent 的任务体系。ADF 当前首先发布 ADF-EA(Execution Assurance),从真实设备接入后最基础、也最关键的执行可信问题开始,围绕执行条件、预期效果、结果验证与中断恢复建立统一执行语义。
二、ADF:让硬件从“设备接口”变成“Agent 能力”
ADF 并不替代已有的 API、SDK、IoT 协议和机器人控制框架,而是关注这些接口之上的一层:如何把不同硬件已经具备的功能,以 Agent 可以理解、判断和持续使用的“能力”形式表达出来。向下,ADF 对接已有设备接口与控制体系;向上,则面向 Agent 提供一致的设备能力描述与运行语义,使不同类型、不同厂商的硬件能够以更统一的方式进入 Agent 任务体系。
对于 Agent 来说,一项设备能力并不只是一个可以调用的 Tool。它还需要知道:这项能力是什么、当前是否可用、在什么条件下可以执行、执行后应该产生什么效果,以及任务过程中设备状态发生变化时应该如何处理。因此,ADF 所关注的不只是设备接口本身,还包括围绕设备能力形成的一系列通用语义,例如:
- 能力描述:设备能够提供什么能力,以及执行该能力需要什么输入;
- 动态状态:这一能力当前是否存在、是否可用,以及影响可用性的设备与环境状态;
- 执行条件:在什么状态下允许执行,哪些前置条件必须满足;
- 效果语义:一次能力调用预期应当改变什么真实状态;
- 验证依据:什么设备反馈、状态回读或环境观测能够证明效果已经发生;
- 中断与继续语义:当结果不明确、设备不可用或任务被中断时,哪些进度可以保留,哪些动作需要重新确认,以及任务是否允许继续。
这使设备接入不再只是“为某一个应用封装一个接口”,而是逐步形成一套可以被不同 Agent、不同任务复用的设备能力表达方式。
例如,一台实验仪器完成适配后,其能力可以被不同科研 Agent 和实验任务复用;一个应用从单设备扩展到多设备时,也能够沿用一致的能力访问方式,而不必针对每一个应用重新设计设备集成逻辑。ADF 希望推动设备接入从:
“按应用重复适配设备”
逐步走向:
“按能力接入设备,由不同 Agent 和任务按需使用”。
三、接进来之后,更关键的问题是:现实世界真的执行了吗?
让 Agent 能够理解并调用设备能力只是第一步。作为 ADF 当前首发并重点落地的一项能力,Execution Assurance(执行保障)首先解决一个真实设备接入后无法回避的问题:
Agent 说完成了,现实世界真的完成了吗?
命令成功送达、接口返回成功,并不等于设备已经完成动作,更不等于任务所需要的真实状态已经建立。当设备进入任务执行链路后,这种“接口结果”与“实际效果”之间的差异,就会直接影响后续任务能否可靠推进。
在家庭里,这可能只是灯没有亮;到了实验室,可能意味着实验条件并未真正建立;到了机器人和工业现场,则可能让后续动作建立在错误状态之上。
因此,当 Agent 开始操作现实世界,仅仅知道“命令发出去了”还不够,还需要知道:
- 当前是否具备执行条件?
- 预期效果是否真的发生?
- 什么信息能够证明效果已经发生?
- 结果不明确或任务中断后,应该如何继续?
这正是 ADF 中 Execution Assurance 重点解决的问题。ADF 引入机器可读的 Device Capability Contract(设备能力契约),将原本分散在设备文档、控制程序和业务流程中的执行要求,组织成智能体系统可读取和检查的统一规范描述。
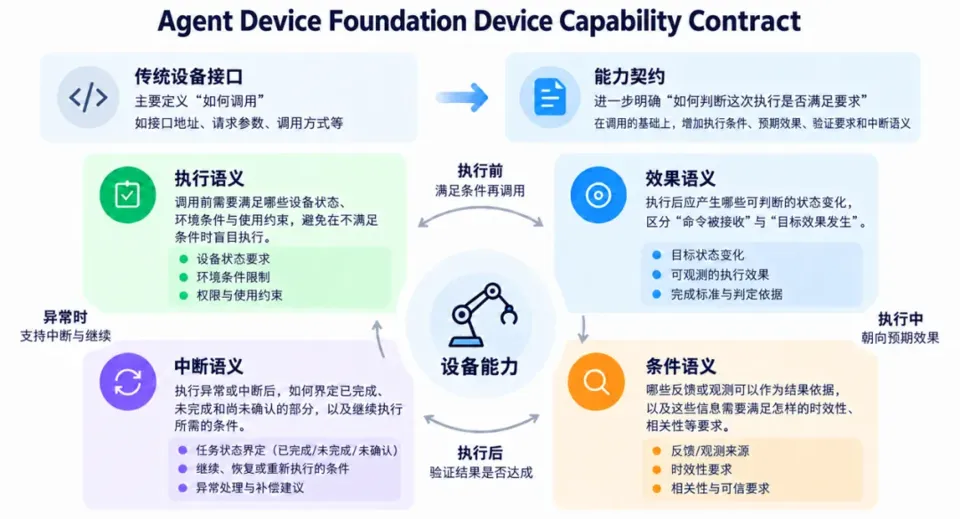
能力契约围绕一次设备能力执行,描述其调用语义、效果语义、验证语义和中断语义:执行前明确什么条件下允许调用;执行中明确预期产生什么状态变化;执行后明确通过哪些反馈或观测确认效果;当结果不确定或任务被中断时,则明确哪些进度已经成立,以及后续应如何继续。
Execution Assurance 则结合设备状态、执行反馈和环境观测,对这些要求在实际运行过程中进行检查和确认。
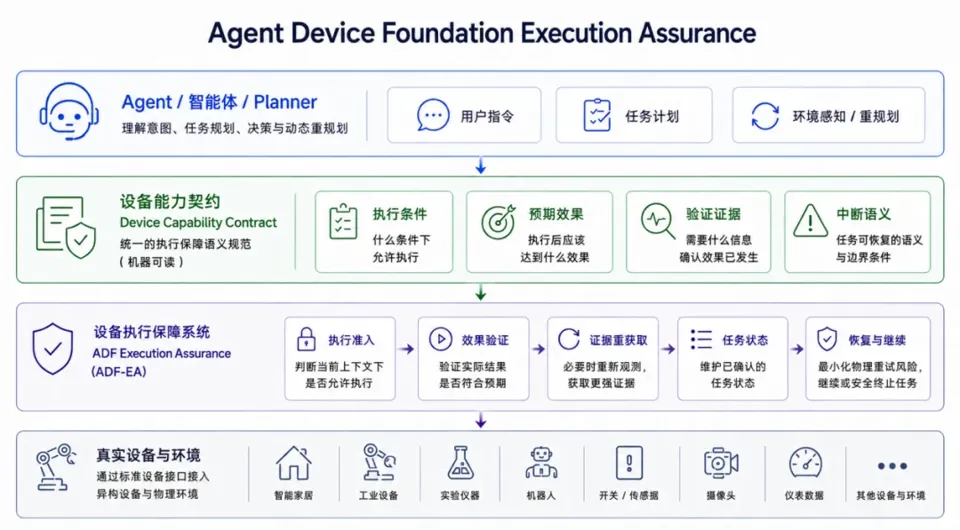
它所关心的不只是某一次 Tool 是否返回成功,而是区分:
设备调用是否成功、预期效果是否得到确认,以及任务是否具备继续推进的依据。
由此,Agent 判断任务状态的依据开始从:
“我调用过什么”
走向:
“我已经确认发生了什么”。
这也是 ADF 从“设备可以被调用”,进一步走向“设备能力可以被 Agent 可靠使用”的第一步。
四、从单设备验证,到多设备真实场景
在 ADF v0.1 的参考实现中,我们选择了一盏智能台灯。虽然场景简单,却能够验证一个最基础的问题:Agent 认为灯打开了,灯真的打开了吗?
当前原型中,Agent 可以通过接口控制台灯的开关和亮度。当设备出现故障、开关灯 Tool 实际调用失败时,ADF 可以根据能力契约和实际调用反馈维护执行状态:没有确认成功,就不将任务直接判定为完成,也不会擅自切换到未经约定的其他控制路径。
这构成了 ADF-EA 最小的执行保障闭环:
设备调用 -> 执行反馈 -> 状态确认 -> 任务是否可以继续。
用户通过 WorkSwarm 控制台灯打开
设备异常情况下,ADF 进行执行状态确认
从一盏灯,进一步走向多设备协同
出差在外,家里的宠物有没有按时吃饭?屋里是不是太热?即使能远程查看家里的情况,也不意味着所有事情都能顺利完成。你可能需要查看摄像头和温湿度计,再分别操作喂食器和风扇;如果设备没有按预期工作,还需要进一步确认。
如果由 Agent 来处理这些事情,它就需要将环境感知与设备控制结合起来:通过 HarmonyOS 手机摄像头和传感器了解家里的情况,根据实际状态调用智能喂食器、风扇等设备,并确认相应操作是否真正执行。在 Demo 中,Agent 可以围绕宠物喂食、保持适宜室温等任务,结合实时环境状态选择设备能力与鸿蒙设备进行流程感知和监控。我们同时构造了设备正常与故障场景,对比接入和未接入 ADF-EA 时的执行结果。当设备没有产生预期效果时,ADF-EA 能够识别执行结果尚未成立,避免 Agent 仅依据 Tool 调用结果将任务误判为完成。
这一场景验证的不再只是单个设备能否被调用,而是环境感知、条件判断和设备执行如何共同参与任务推进。不同设备的能力可以围绕同一任务进行选择与组合,并根据实际执行状态持续推进。
用户通过 WorkSwarm 完成宠物关怀任务,ADF-EA 基于环境状态确认设备执行结果
五、在华为设备上实现更强大的 Agent 能力
ADF 可以进一步结合华为设备与鸿蒙生态的软硬件能力,支撑设备接入走向更深入的能力协同。在支持相关能力的设备上,完成适配并获得用户授权后,鸿蒙分布式软总线(DSoftBus)提供跨设备连接与通信基础,ADF 则在设备互联与已有控制接口之上,将不同终端开放的感知、交互和执行能力组织为 Agent 可以理解、组合与验证的能力。底层设备互联与上层能力语义相互配合,有助于减少重复集成,让 Agent 围绕同一个任务协同使用多台设备。
这种协同也为执行保障提供了更充分的依据。通过接入设备开放的状态接口、传感器数据和执行反馈,ADF 可以将真实状态纳入能力契约的检查与验证;结合适合在端侧运行的计算环节与本地通信链路,还可以减少不必要的云端往返,让环境判断与执行反馈更及时地进入 Agent 的任务过程。
鸿蒙全场景 Vlog 快创工作流,就是这种协同的一个具体场景。围绕“手机与云台轻量拍摄、拍后剪辑并上传鸿蒙 PC”的创作目标,Jiuwen WorkSwarm 将电脑上的软件操作与手机、云台参与的物理拍摄过程串联起来。拍摄时,用户面对鸿蒙 PC 上的字幕进行口播,手机负责画面采集,大疆云台通过人脸追踪辅助保持人物入镜。画面采集与云台跟拍相互配合,让用户更专注于内容表达,减少拍摄中手动调整机位的操作。拍摄结束后,Jiuwen WorkSwarm 衔接素材剪辑与上传,将剪辑后的内容传至鸿蒙 PC,方便后续查看、整理和使用。
这条工作流也让 ADF 的执行保障有了具体的落点:拍摄是否结束、剪辑是否完成、文件是否到达目标 PC,都需要相应的状态与结果反馈,作为进入下一步的依据。通过 ADF 与华为设备及鸿蒙生态的进一步协同,我们希望让 Agent 更充分地组合使用设备功能,并基于及时、可确认的执行结果,持续推进从拍摄到内容处理的完整创作任务。
用户通过 WorkSwarm 完成自媒体工作流快速创建
六、让真实世界成为 Agent 的能力空间
未来,Agent 能够使用的能力不仅仅在于 App 和云服务。在家庭中,它可能同时使用摄像头、传感器、照明、空调、门锁和家电;在办公室,它可能调用会议设备、显示终端、打印机和环境设备;在实验室,它可能组合不同厂商的机械臂、检测仪器和实验设备;在工业现场,它还需要面对持续变化的传感器、执行设备和机器人。
随着 Agent 承担的任务日益复杂,它需要的不再只是更多设备接口,而是能够理解能力、判断可用性、验证执行结果,并在状态变化时合理推进任务。
后续,ADF 联合伙伴持续构建设备能力描述、动态状态、执行保障和跨设备协同等规范,并逐步集成和开源到 openJiuwen,推动面向 Agent 的设备接入规范持续演进。