Stringman 开源发布:$800 房间级线驱抓取机器人
开发者发布了名为 Stringman 的开源房间级线驱机器人,售价仅 800 美元。该方案利用天花板四角锚点与 4 个电机驱动末端执行器,在 7×7×3 米空间内实现平均 1.9kg 的有效载荷,显著优于同成本传统机械臂。项目提供完整 CAD 文件、固件及控制算法,支持用户自定义外观与参数。
报道正文
本文目录21 个章节
在 28 N 线张力限制下的有效载荷能力(扣除 638 g 夹爪重量),适用于 7 × 7 × 3 m 的房间,锚点位于天花板角落。探索你自己的房间 →
张力即所需
在机器人领域,价格基本上取决于执行器数量。Stringman 仅用四个电机即可覆盖整个房间,其夹爪悬挂于固定在天花板角落的缆线上。由于从上方作业,它可以触及轮式或足式机器人无法进入的杂乱地面。此外,由于提升力由所有电机共同分担,有效载荷能力随它们的总扭矩而非单个执行器的扭矩而扩展,并在房间中心附近达到峰值——此处缆线最均匀地分担负载。
| 名称 | 执行器数量 | 工作体积内的平均有效载荷 |
|---|---|---|
| Stringman | 4 | 1.9 kg |
| 典型机械臂* | 7 | 0.32 kg |
*指使用相同 DM-H6215 1 N·m 直驱执行器、按额定扭矩运行的 0.75 m 串联机械臂,忽略其自身连杆重量。Stringman 的数据基于 7 × 7 × 3 m 房间、28 N 线张力限制,并扣除了其 638 g 夹爪和标记物的重量。
技术规格
| 工作区域 | XY 对角线长度介于 3 m 至 10 m 之间的房间;房间高度介于 2.3 m 至 4 m 之间 |
|---|---|
| 有效载荷 | 接近地面时最高可达 2.2 kg,平均为 1.9 kg。 |
| 移动速度 | ~0.4 m/s |
| 摄像头 | 2 个锚点摄像头 @ 1920x1080 30fps,1 个宽视场夹爪摄像头 @ 684x384 60fps |
| 计算单元 | 外部。(你的 PC 作为控制器)夹爪端使用 Raspberry Pi Zero 2W,锚点端使用 Pi 3A+。 |
| 连接性 | 5 GHz Wi-Fi,通过 QR 码实现简易设置。(夹爪仅支持 2.4 GHz) |
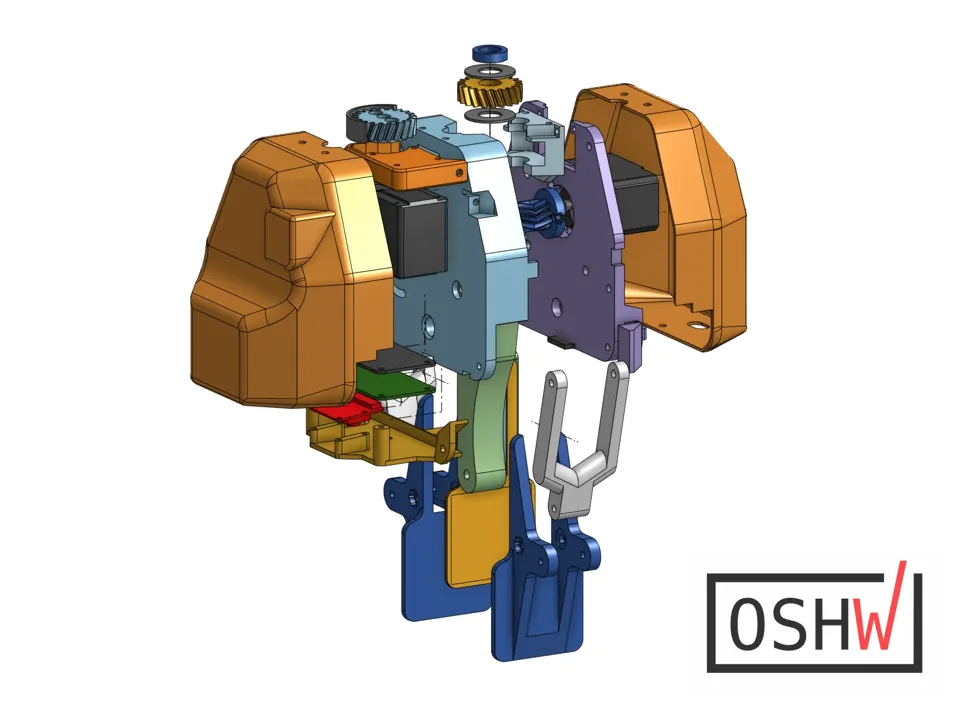
| 材料 | 3D 打印。结构部件:PET-GF,装饰部件:PLA |
| 安装选项 | 木质龙骨支撑的石膏板或灰泥墙面安装件。可捆绑固定于结构柱上。 |
| 耐久性 | 迄今已在真实家庭环境中累计测试约 1000 小时。 |
开源,且由你掌控
Stringman 是开源项目,并获得 OSHWA 认证。机械 CAD 文件、PCB 设计以及控制软件均已公开。
我们相信用户应完全掌控自己的机器人。因此,Stringman 可在你的本地 Wi-Fi 网络上以 物理隔离模式运行:UI 界面在本地提供服务,AI 模型在你的自有硬件上运行,数据绝不会离开你的网络。
你的家庭实验室快递员
让你的家庭实验室具备在房间内任意位置将部件从一个工作单元搬运到另一个的能力,从而充分发挥其他机器人的潜力。Python API 和 MCP 服务器专为智能体(agents)设计,助你立即启动工作流程。
2022 Porsche 911 GT3 RSR 模型由 No Limits 提供,采用 CC BY 4.0 许可,已简化。SO-101 机械臂源自 TheRobotStudio/SO-ARM100,采用 Apache 2.0 许可。
无与伦比的工作范围
与受限于固定半径的桌面机械臂不同,Stringman 利用线缆驱动架构来覆盖整个房间的空间体积。这种类型机器人的每美元工作区域体积完全无可匹敌,且其执行器数量甚至少于最简单的移动机器人。锚点和眼环安装在靠近天花板的房间角落,定义了一个四边形工作区域,在此区域内可将任何物体从一点移动到另一点。
| Stringman | 研究级机械臂 | |
|---|---|---|
| 工作区域 | 7 × 7 × 3 m 房间 (147 m³) | 0.75 m 半球 (0.88 m³) |
| 价格 | $795 | $2,500 |
| 每 $1,000 的体积 | 185 m³ | 0.35 m³ |
在同等 2 kg 负载能力下,这大约是 500× 的每美元工作区域体积。
安装 Stringman 需要什么?
- 一个可以将锚点固定在墙柱或立柱上的房间。
- 一台配备 NPU 或 GPU 的计算机用于运行控制器(Mac 电脑效果极佳!)
- 一把手持电钻
- 一架可以够到天花板的梯子。
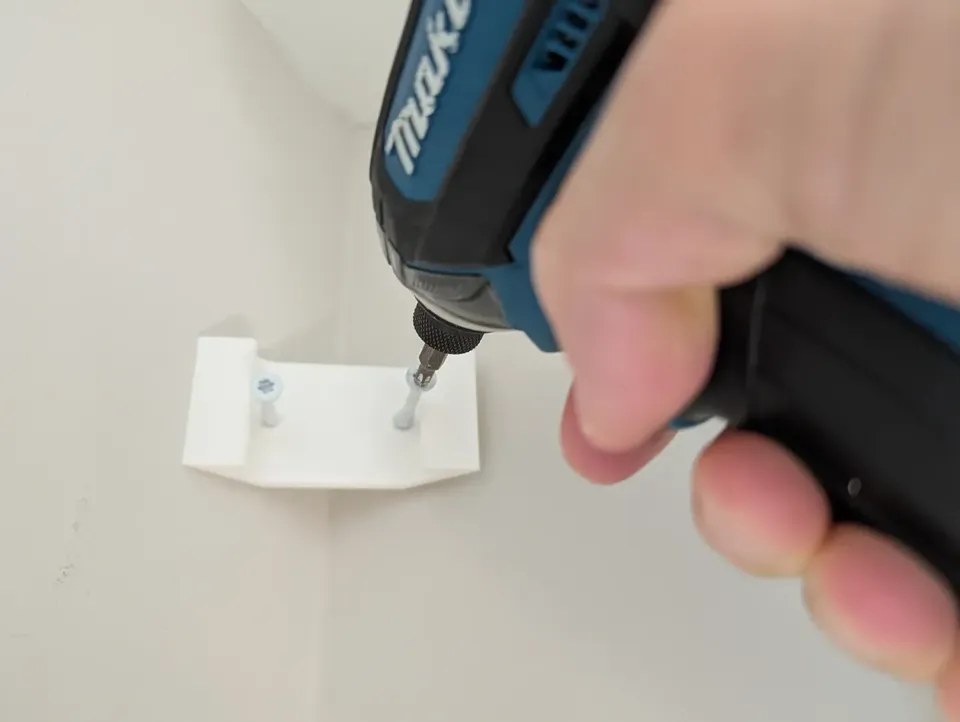
使用木螺丝将挂板固定在靠近天花板的墙柱上,或使用棘轮绑带将其固定在立柱上。
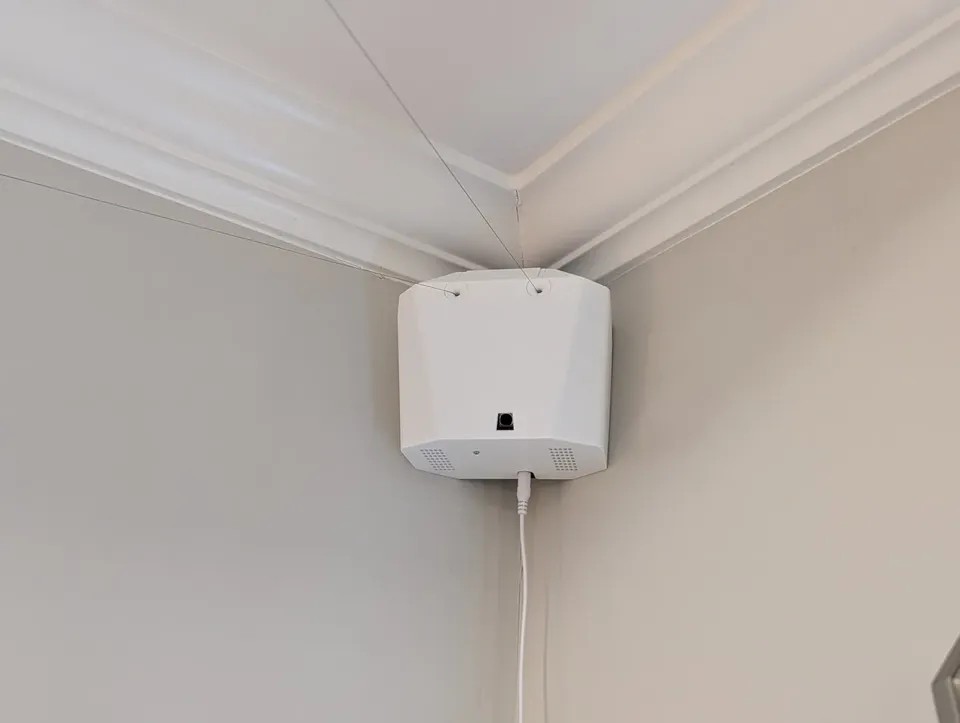
悬挂锚点并将线缆连接到夹爪上。
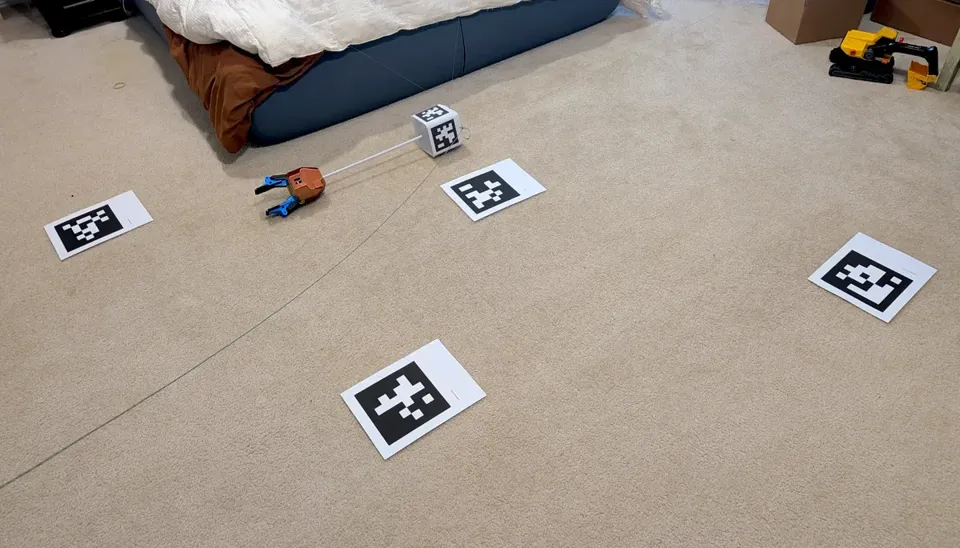
运行校准。这个无需人工干预的过程大约需要五分钟,并使 Stringman 适应你的房间环境。
家里有吊扇?没关系。
最初的原型是在一间装有吊扇的房间里搭建的,直到今天它仍然在那里运行。只要将锚点安装在叶片高度或以下的位置,绳索在物理上就无法触及吊扇。
训练新模型
有多种方法可用于控制默认模型,以实现自动抓取、目标和目的地选择,从而轻松快速地构建新的行为。
Stringman 完全支持 LeRobot 控制,包括 Pi.05、JEPA、Multitask DiT 等。
可以通过 UI 收集新行为的训练数据,对于某些模型(如 DiT),少至 50 个片段(episodes)就足以让其学会一种行为。
移动视频以拖动夹爪相机 · naavox/bedroom-oct15,第 0 集 0.00 s
常见问题解答
会有绳索穿过我的房间吗?
只要设备保持安装状态,是的。不过,当设备停放时,绳索会收拢在靠近天花板的位置,不会造成阻碍。我们认为,天花板上的杂乱比地板上的杂乱更可取。如果你需要移除锚点,它们可以无需工具从支架上拆卸下来,墙上只会留下一个相对较小的白色固定件。
可以在装有吊扇的房间中使用吗?
可以,只需将锚点安装在风扇叶片高度或以下的位置,这样绳索或标记标签在物理上就不可能碰到风扇。同样,如果低垂的灯具位于侧面,可以缩小工作区域以避开它们;但如果房间中心有低垂物体,则无法在该房间安装 Stringman。
如果有人被绳索缠住怎么办?
当张力达到 28 牛顿的限制(大约相当于一个背包的重量)时,所有电机都会放松,绳索可以被拉松。由于绳索大部分时间都在头顶上方,人们与之发生碰撞的情况并不常见。
可以远程控制吗?
默认情况下不可以,但如果你将其与 neufangled.com/playroom 绑定,那么你自己或任何你共享访问权限的人都可以从任何地方操作它,并且可以随时撤销访问权限。Neufangled Robotics 不会存储通过其服务器转发的关于你的机器人的任何信息。
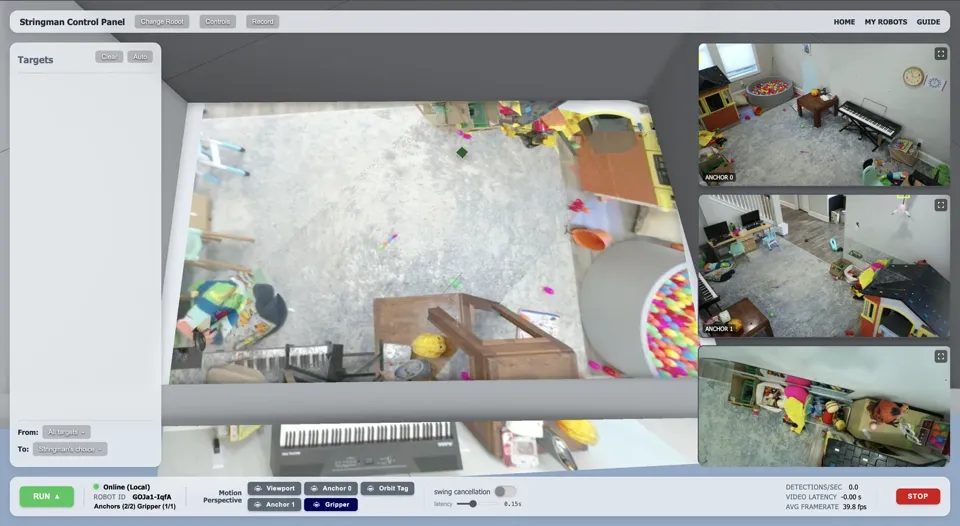
远程管理
对于偏好通过绑定账户来权衡取舍的用户,我们的 Web 控制台 允许你随时随地监控和控制 Stringman。你可以把它想象成一只长了手的安防摄像头。
如果你决定使用我们的云端遥测中继,完全可以放心使用,并且随时可以切换回纯局域网模式。你的数据永远不会被收集。
设置投放点
整理家居是一个物理过程,而非编程任务。使用我们的夹式基准标签(fiducial tags)来指定洗衣篮、玩具箱和垃圾桶的位置。Stringman 会通过视觉映射这些位置。你无需为每一件杂物贴标签——只需标记目的地即可。如果有某些物品是你不希望它拾取的,可以将该物品标记为禁区。
经过训练以控制 Stringman 的网络已经学会了“toybox”一词对应那个标签,因此即使某个物体看起来不像我们训练集中的玩具箱,你也可以用它来标记任何物品。
你还可以将这些标签用作任意源点和目的点标记,用于执行搬运任务,例如将物品从一个机械臂转移到另一个机械臂,或将衣物从地面搬运到机器人折叠站。
面向教育者
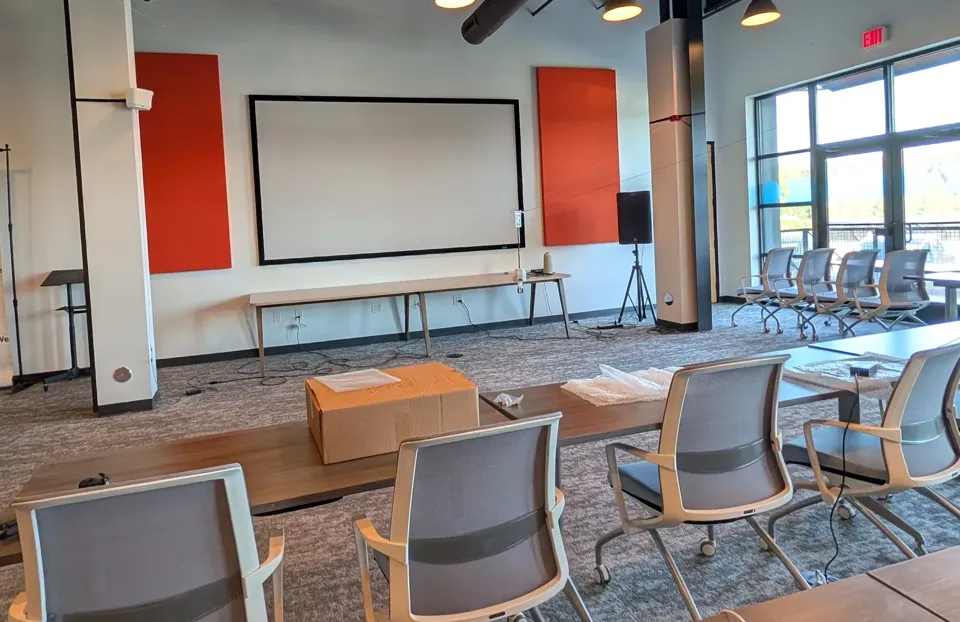
配备 Stringman 机器人的课堂能让学生有机会熟悉机器人学的基础知识,如逆运动学(inverse kinematics)、遥测(telemetry)和模仿学习(imitation learning),同时操控一个独特且功能强大的飞行抓取器。只要你有墙壁和一台 MacBook,你就已经完成了一大半工作。
跨具身智能(Cross embodiment)是机器人领域最大的挑战之一,证明一个模型能够操作形态差异巨大的身体,比将其从一个双臂机器人迁移到另一个更具说服力。我们的 数据集已在 Hugging Face 上公开,提供了包含控制器在环(controller-in-the-loop)的 MuJoCo 仿真环境,且 Stringman 兼容 LeRobot,使其成为测试成本最低的机器人之一,也是理想的毕业设计项目。
无充电停机时间
移动机器人会将大量时间花在充电上。由于 Stringman 由墙壁供电,它始终处于待命状态。此外,通过移除沉重的电池组,与那些必须浪费能量携带自身电源的移动平台相比,我们在单位成本下的有效载荷能力得到了提升。
夹爪的电力通过其中一根支撑线缆传输。这是一根双芯 FEP 护套绞合线,抗拉强度为 50N。
摆动消除
那根杆子是做什么用的?Stringman 的夹爪悬挂在枢轴点下方,以便能够触及床和桌子旁边的地面。这种额外的连杆结构允许不受约束的运动,因此 Stringman 采用主动摆动消除算法来抵消动量,而无需增加额外电机的成本。这确保了即使在快速穿越房间时,夹爪也能保持稳定且可预测。
如果你对它是如何工作的感兴趣,这里有一个关于摆动消除的视频!
手腕与手指
通常,一个能解决问题的简单方案比复杂的方案更有价值。Stringman 使用带手腕的双指夹爪。对于它设计用来拾取的杂物而言,这提供了足够的灵活性,同时保持了低重量、低成本和高可靠性。在我们的家庭测试中,我们发现增加更多层的防滑胶带比增加更多关节的手指具有更好的投资回报率。
夹爪可以旋转其手腕,以便更好地将手指放置在扁平侧面或长形物体周围。
在你的墙上预览效果
要轻松预览它在您房间中的外观,请用白色 PLA 打印锚点模型并将其举到墙角处。获取文件。
自定义你的外观
Stringman 的面板易于更换。获取 STL 或 Bambu 3MF 文件,以任意颜色打印你的面板。