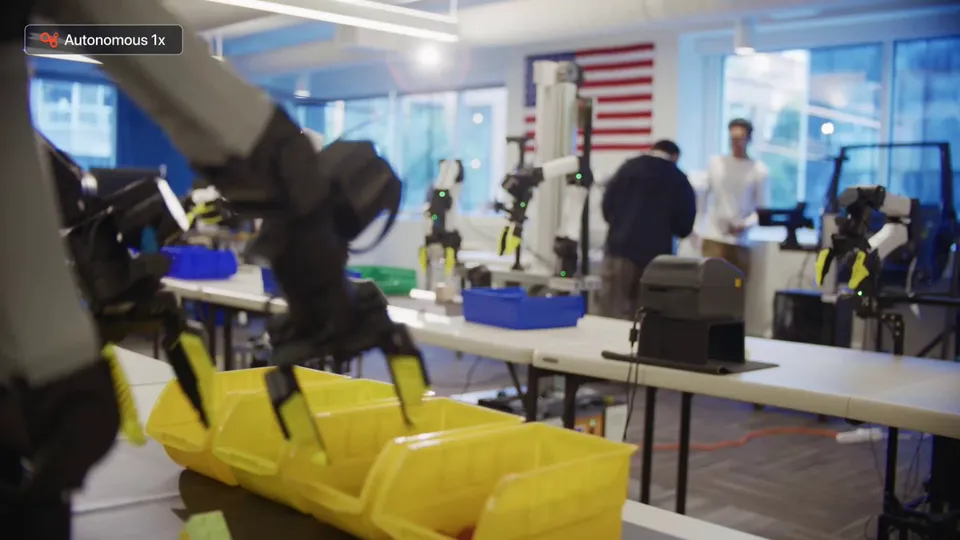
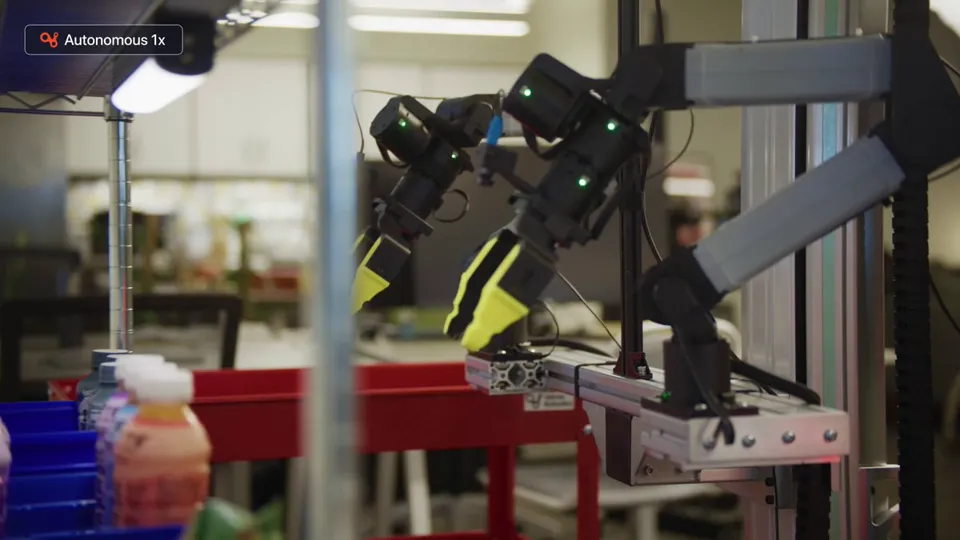
Verne Robotics 开源 V0.5 世界动作模型 抗干扰能力显著领先
Verne Robotics 发布开源权重世界动作模型 V0.5,基于 Wan2.2 视频生成器、用超 170 万条演示训练,可预测未来一秒的机械臂、夹爪与移动底盘动作。其核心亮点是不到 2 小时演示即可学会新工业任务,且在杂乱与光照变化下性能衰减远小于 Physical Intelligence 的 π0.5。
报道正文
Rohan Paul (@rohanpaul_ai) · 2026-11-05 18
@VerneRobotics 的精彩发布
V0.5,一个开放权重的世界动作模型,它通过摄像头观察,并输出机械臂、夹爪和移动底座下一秒的运动。
真正了不起的是,它仅凭不到 2 小时的演示就学会了新的工业任务。
机器人模型通常会在房间发生变化时出错。面对模型训练时都未曾见过的杂乱物品和新光照条件,Verne Robotics 的 V0.5 在仿真中损失了 7.6 分,而 Physical Intelligence 的 π0.5 损失了 24.7 分。
在 RoboTwin 2.0 上,随机化的杂乱物品、光照和纹理会将 V0.5 在 Verne 的测试中从 81.0% 降至 73.4%,而 Physical Intelligence 的 π0.5 则从 70.7% 降至 46.0%。
V0.5 基于 Wan2.2 视频生成器构建,从超过 170 万次演示中学习,在预测即将到来的摄像头画面的同时预测产生这些画面的运动。
↳ 引用 @VerneRobotics (Verne): 隆重推出 V0.5,Verne 面向工业机器人的开放权重世界动作模型。
我们相信,机器人技术的民主化始于让前沿基础模型向所有人开放。
将机器人带入每个行业需要众多团队,在众多工作流的共享进展之上继续构建。
V0.5 是在 LIBERO 和 RoboTwin 2.0 基准测试上领先的美国制造开放权重模型。
我们希望你能加入我们,让 V0.5 投入使用。