小米发布 21 自由度仿生灵巧手 具备高密度全掌触觉
作者:IT之家原标题:小米官宣 21 自由度仿生灵巧手:26 电机混合驱动、1500 点高密度全掌触觉
68AI 研判分
小米推出基于汽车制造场景设计的 21 自由度仿生灵巧手,采用 26 电机混合驱动与腱绳张力控制。该设备配备 1500 点高密度全掌触觉系统,旨在通过真实工业 SOP 数据优化抓握力控与可靠性。
报道正文
根据介绍,基于小米汽车-智能制造部中试中心的 1827 个真实作业 SOP,并延续极致仿生路线,小米设计了一款 21 自由度、26 电机混合驱动、1500 点高密度全掌触觉的高自由度仿生手。
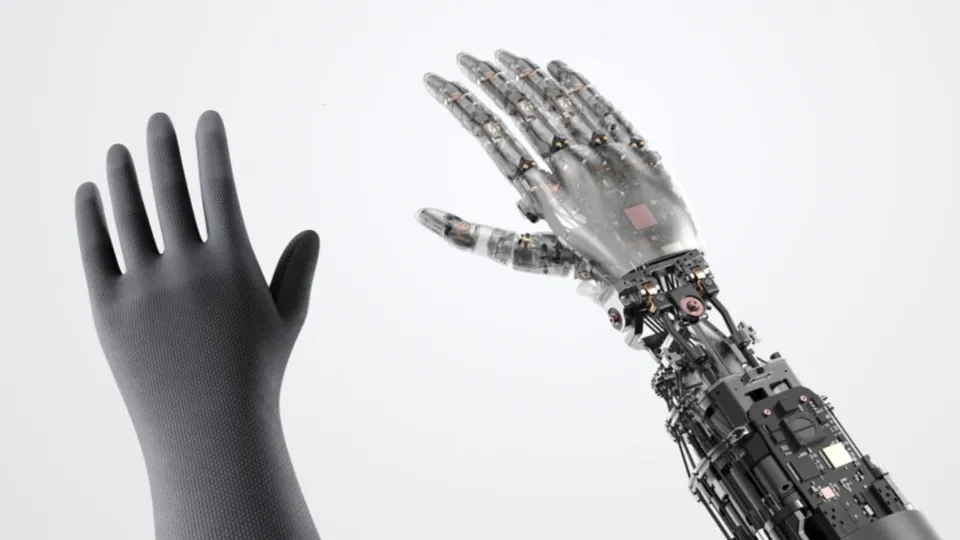
该仿生手以柔性制造真实场景作为设计原点,小米机器人团队从汽车工厂 16 个典型工段 2579 个 SOP 中,选择 1827 个进行数据采集和分析验证。其采用混合驱动设计 + 腱绳张力控制实现精准抓握力控、提升灵巧手可靠性和可维护性,并对散热体系、全掌触觉进行系统性优化。
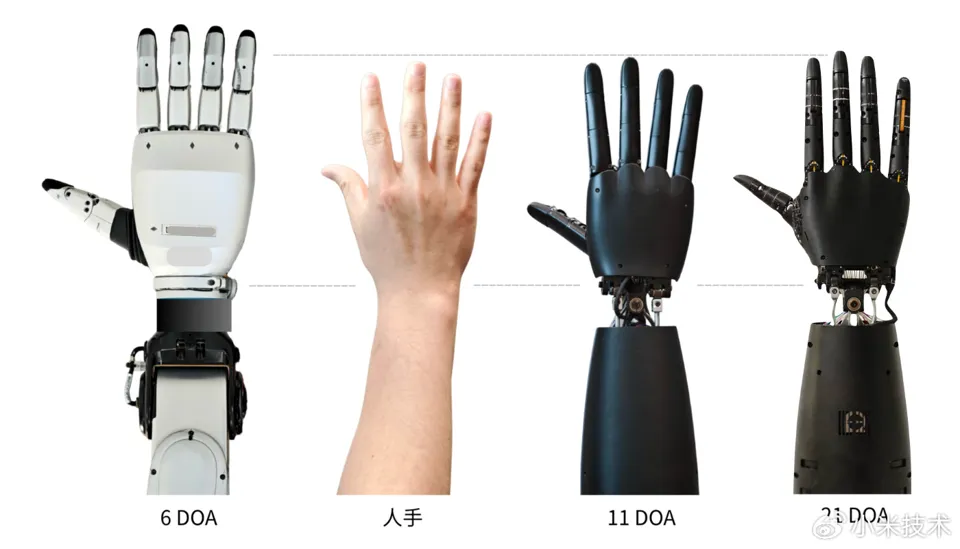
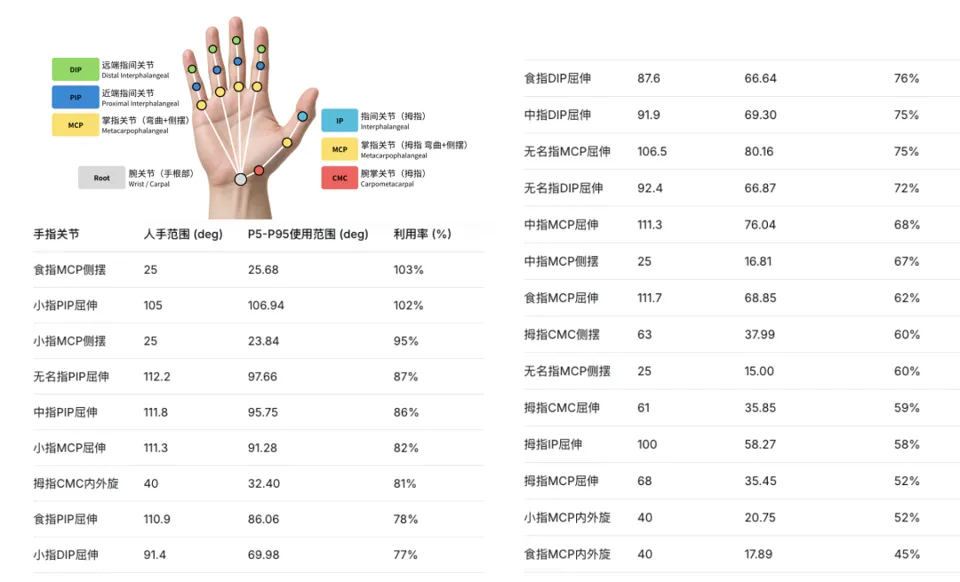
IT之家从小米官方获悉,该数据集覆盖 70.8% 以上典型工段的人工作业工序。团队对采集的动捕数据集进行分类、切片、清洗和重定向等处理,并开展基于人手的多维数据分析和仿真。同时,挑选工厂实际工具、零件和操作物构建仿真数字资产,在仿真中对高自由度仿生手进行多角度抓握仿真验证。
此外,新一代仿生手继承了前代触觉手套的设计思路,指间 / 指腹 / 指根处触觉空间分辨率达 1mm,掌心触觉空间分辨率达 2mm,实现全掌高密度覆盖,同时具备可更换和易维护性,也有利于开展人手同构的触觉数据采集和分析。