Hacker News AI · 2026/10/14 05:57:29
AlphaNIST 发布端到端强化学习策略:无需预设阶段实现高精度机器人装配
AlphaNIST 将 AlphaZero 的自博弈理念引入接触密集型机器人装配,提出一种端到端强化学习策略。该模型在仿真环境中直接学习完成复杂任务(如 NIST 十组件板),无需人工演示或预设操作阶段,成功实现了高精度的自主装配控制。
报道全文原始报道全文
本文目录8 个章节
从 AlphaGo 到 AlphaZero,强化学习产生了令专家玩家惊叹的策略。AlphaZero 在大规模环境中通过经验自主学习,无需人类演示。
AlphaNIST 将这一理念引入模拟环境中接触密集、高精度的机器人装配任务。端到端策略学习如何完成任务,而无需预设操作阶段。
您的浏览器不支持嵌入式视频。下载影片。 十组件装配。
四次成功的十部件运行,使用与下方单组件策略分开训练的策略。
装配挑战
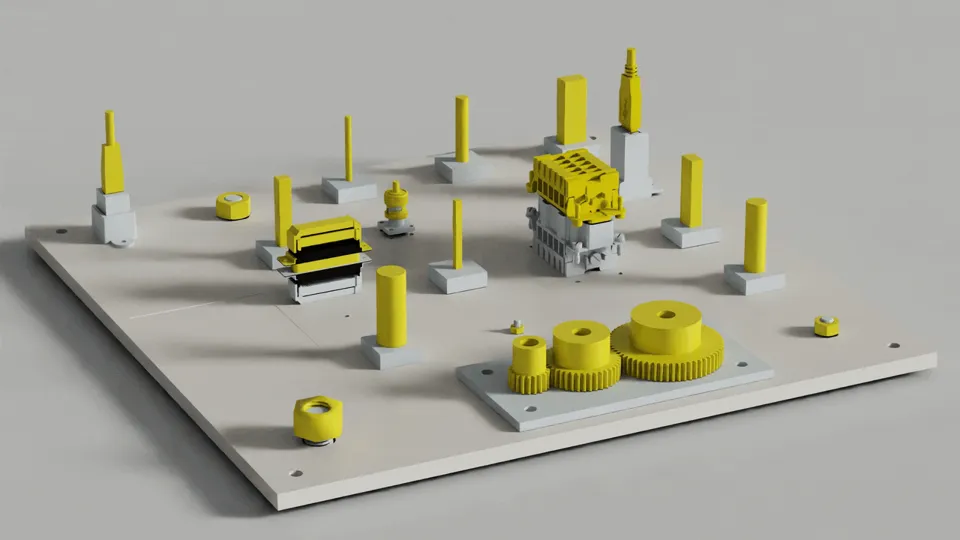
NIST 装配任务板 #1,展示完全组装状态。
NIST 板 包含二十项装配任务,零件小至 4 毫米。安装一个零件可能需要多次调整抓取方式和方向。狭窄的间隙几乎没有容错空间:倾斜的螺母可能导致卡死或滑丝。
当涉及多个零件时,机器人还必须选择装配顺序。已安装的组件可能会阻碍夹爪的下一步动作。
如果给予空间,机器人可以富有创造力。
试图规定每一个动作意味着要预判机器人在接触和障碍变化时应如何响应。双指夹爪可能还需要与人类手部自然形成的解决方案截然不同的方法。
也许答案在于停止告诉机器人我们认为任务应该如何完成,而是让它自己学习如何达成目标。我们为其提供基于成功与否的二元任务奖励,并通过大量多样化的经验进行训练。这为机器人发现我们从未想过要教授给它的解决方案留出了空间。
机器人如何学习
经验多样性:
异构资产和初始状态
单一策略在二十种异构装配任务中进行训练,起始状态包括散落的零件、手中抓取的零件以及模拟中缓存的部分装配体。
近乎完成的起始状态让机器人能够在解决整个任务之前,先练习完成装配的最后阶段。缓存提供的是起始状态,而非演示数据。
Your browser does not support embedded video. Download the video. 多样化的训练起始状态示例
成功引导采样
Beta 采样倾向于选择那些策略大约能成功一半的起始状态,同时确保每个状态都有被选中的机会。在一个状态上的进展可能使另一个状态变得可解;随着新结果的产生,其采样权重也会相应调整。
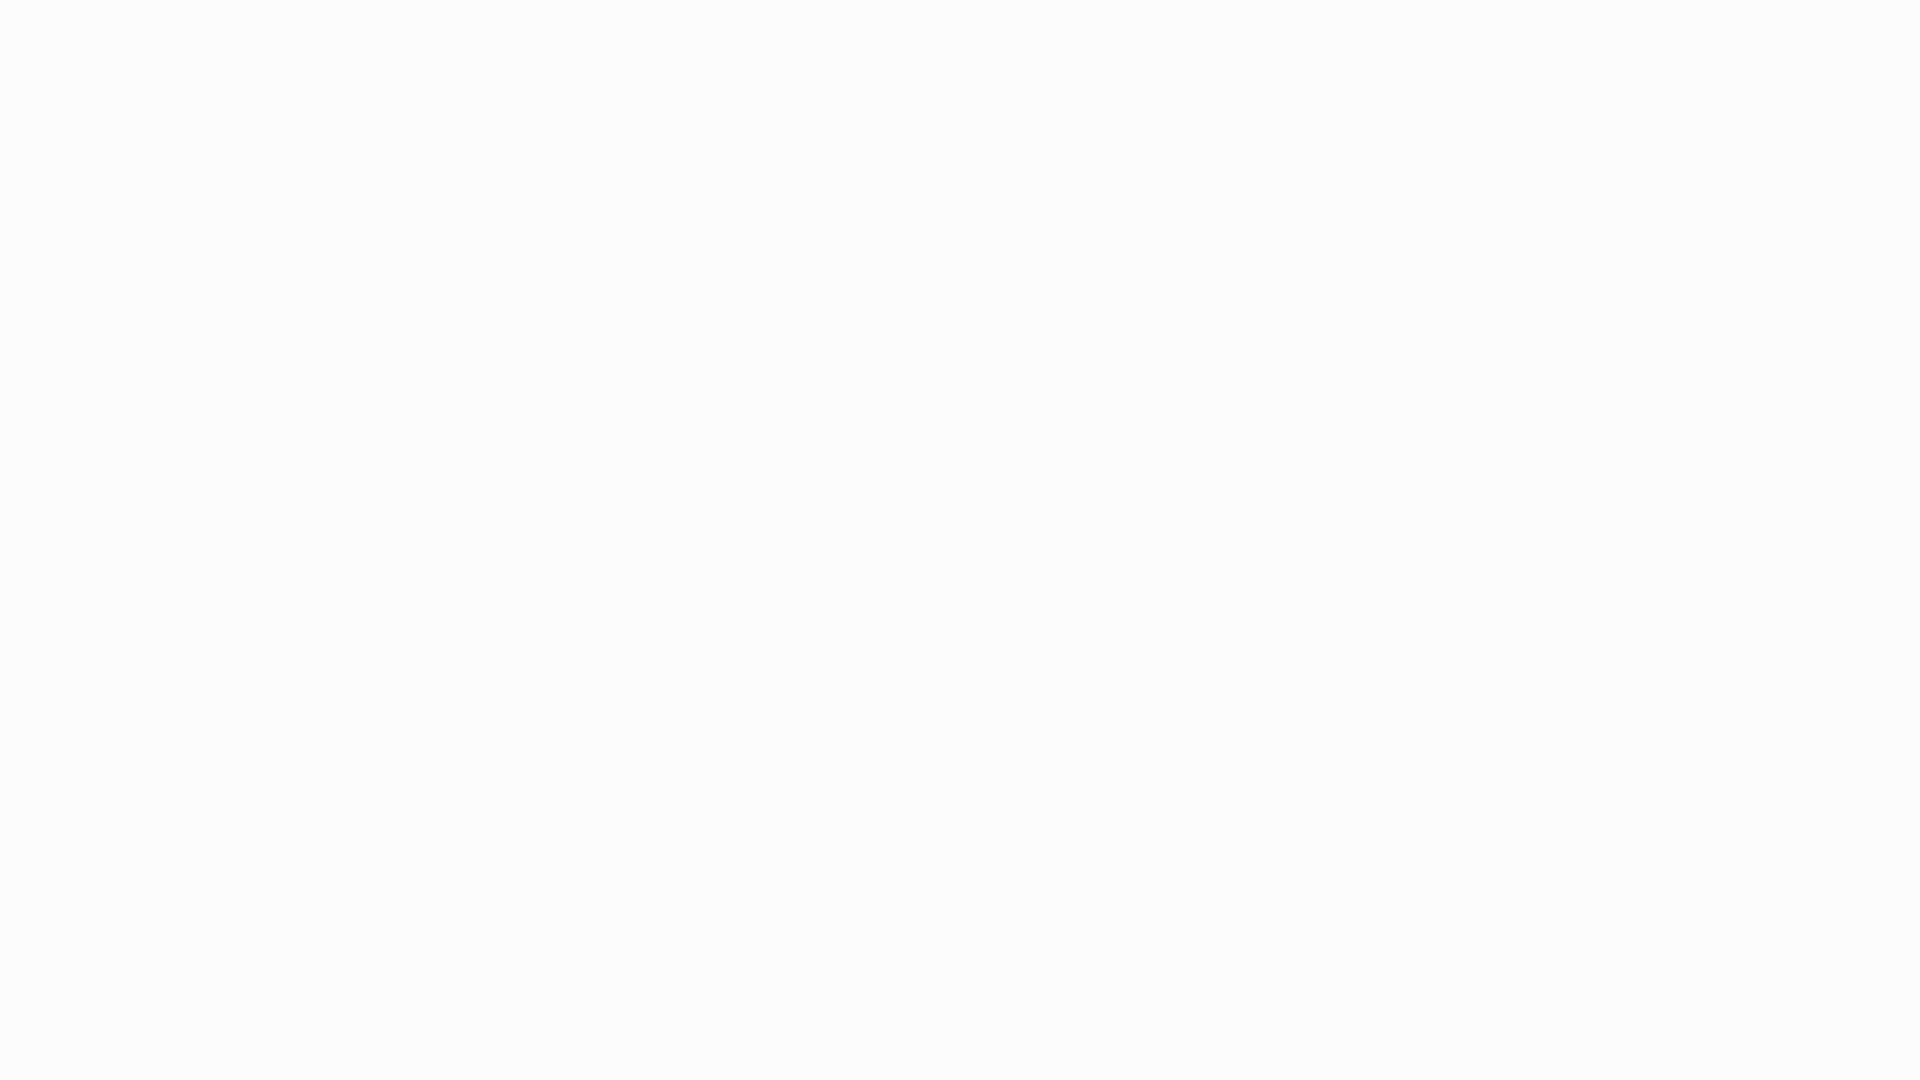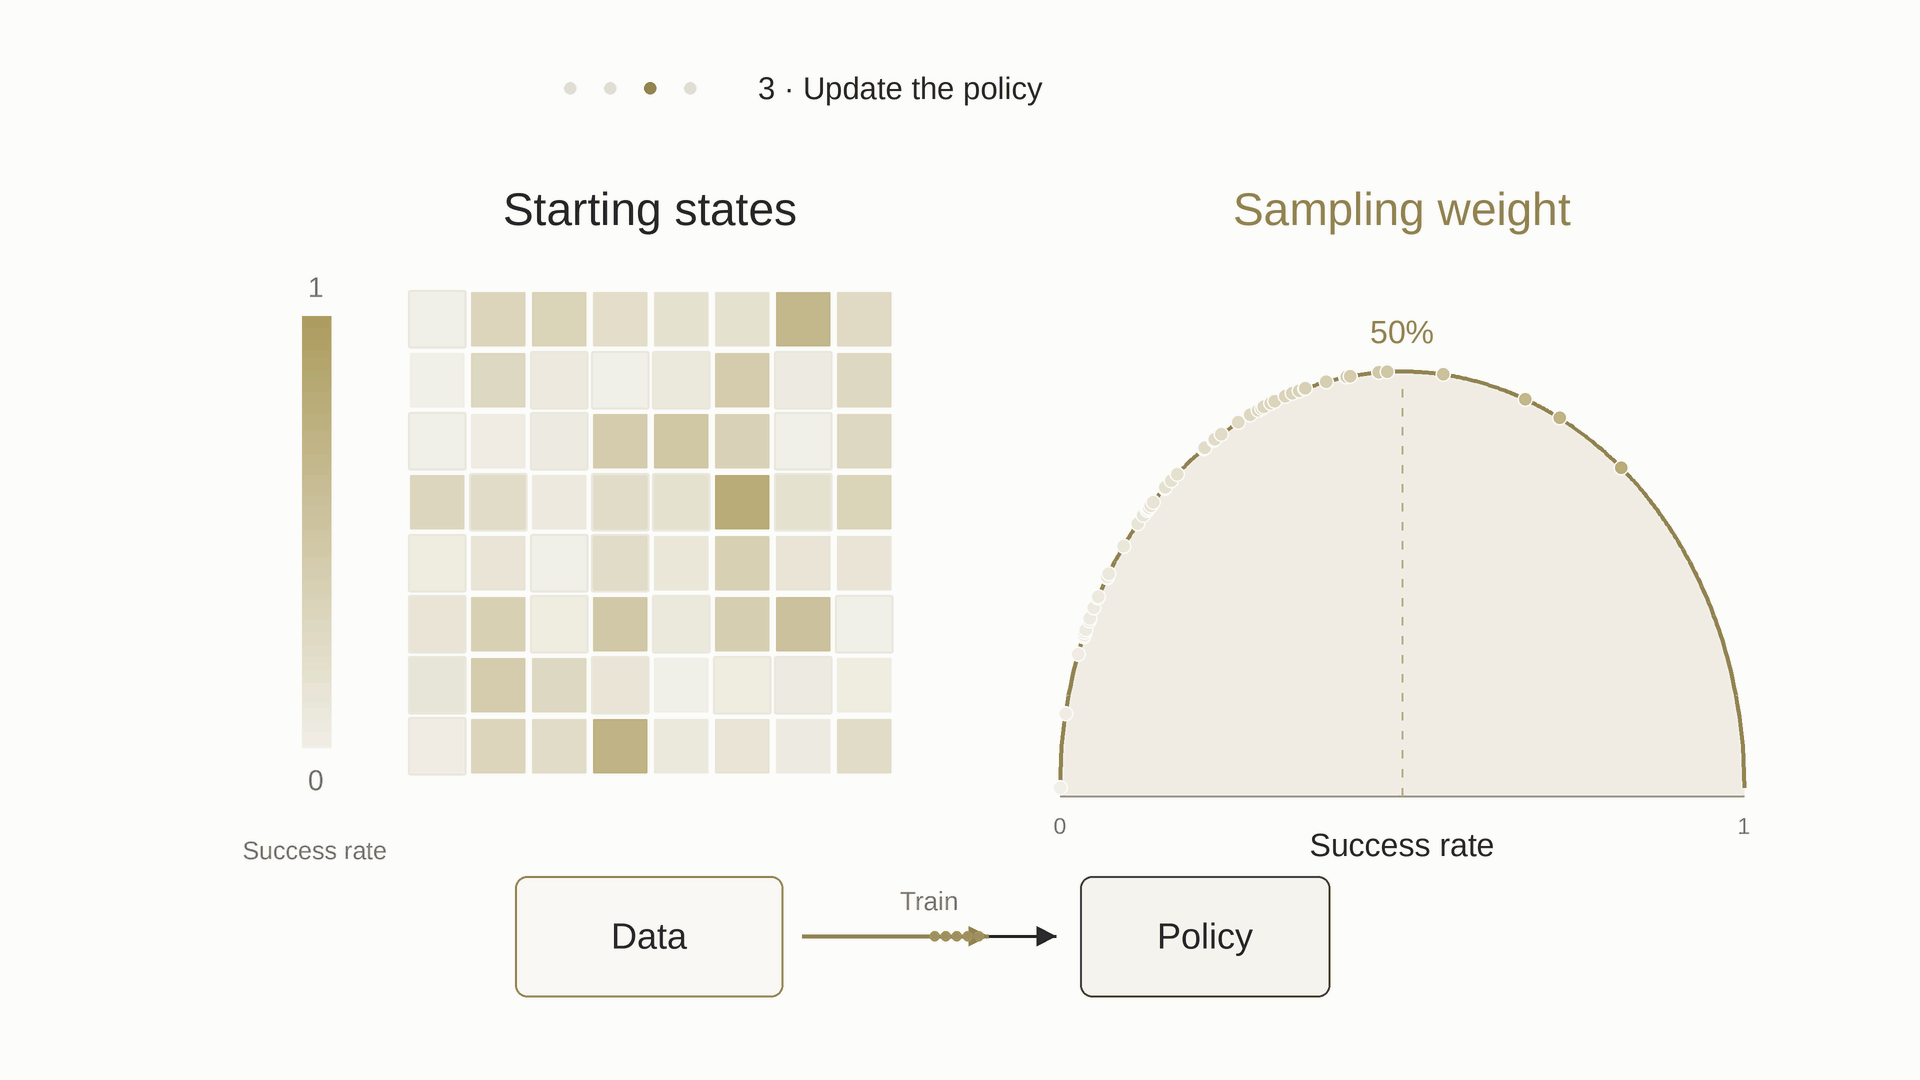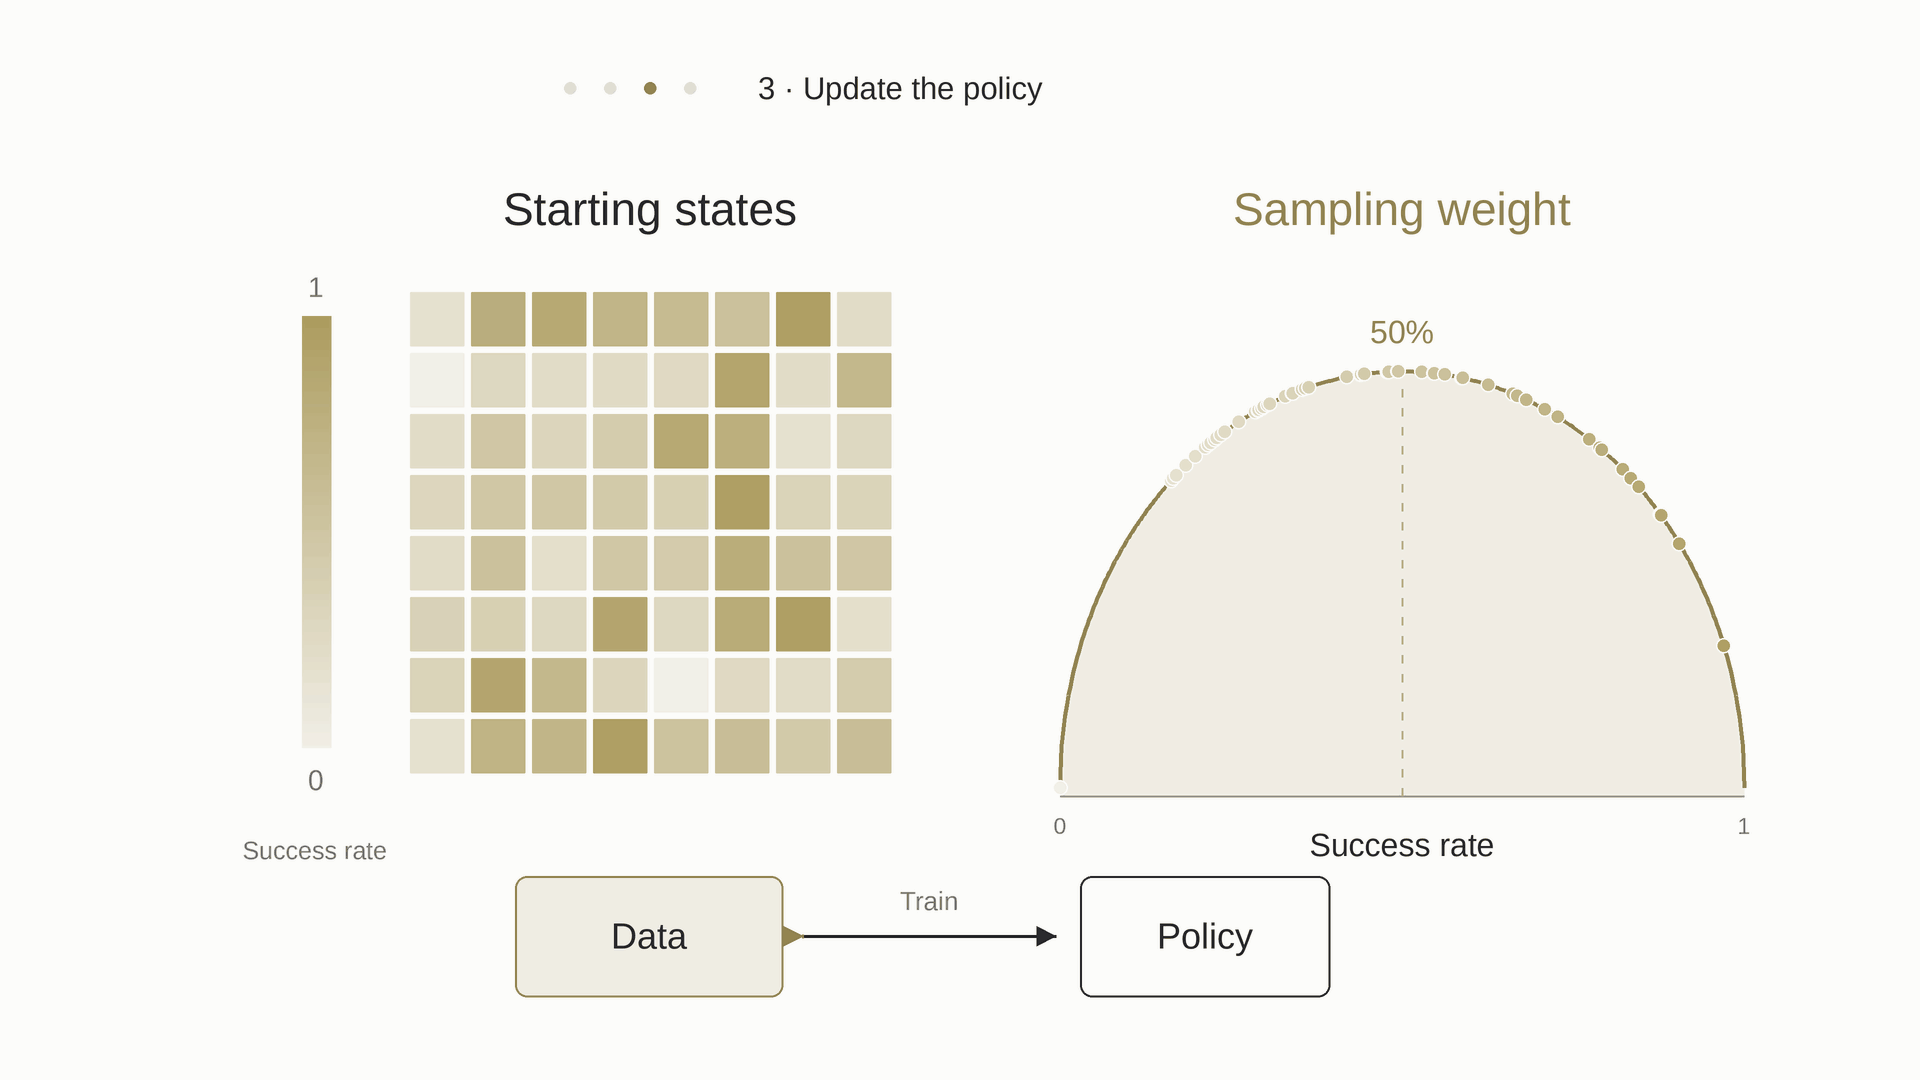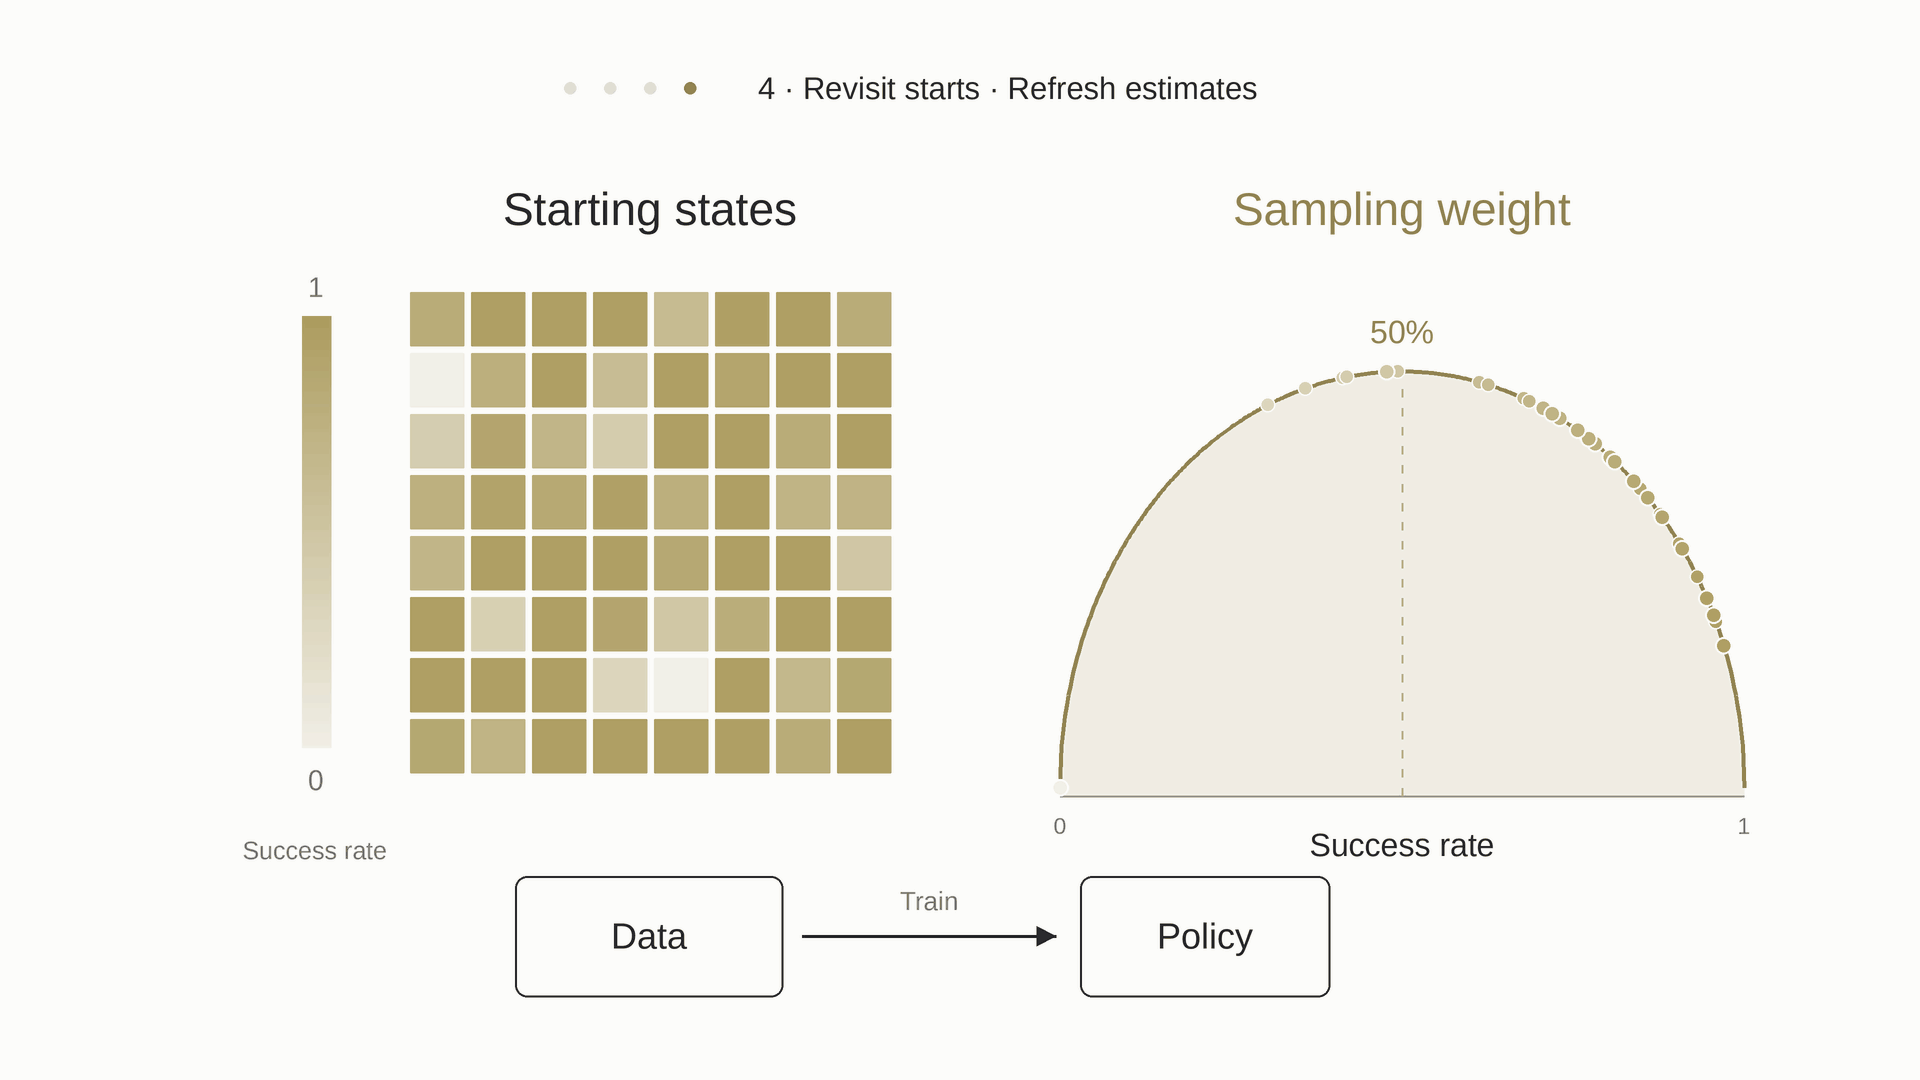
随着策略的学习,不同的起始状态获得的练习量各不相同。SGS 项目 ↗
单组件装配实验
Your browser does not support embedded video. Download the film. 单个策略执行全部二十项装配任务,每次运行仅涉及一个待装配组件。
在二元任务奖励下,跨所有二十项任务训练的单一策略比二十个独立专家策略达到了更高的训练成功率。在此实验中,增加针对到达和对齐的奖励反而降低了成功率。
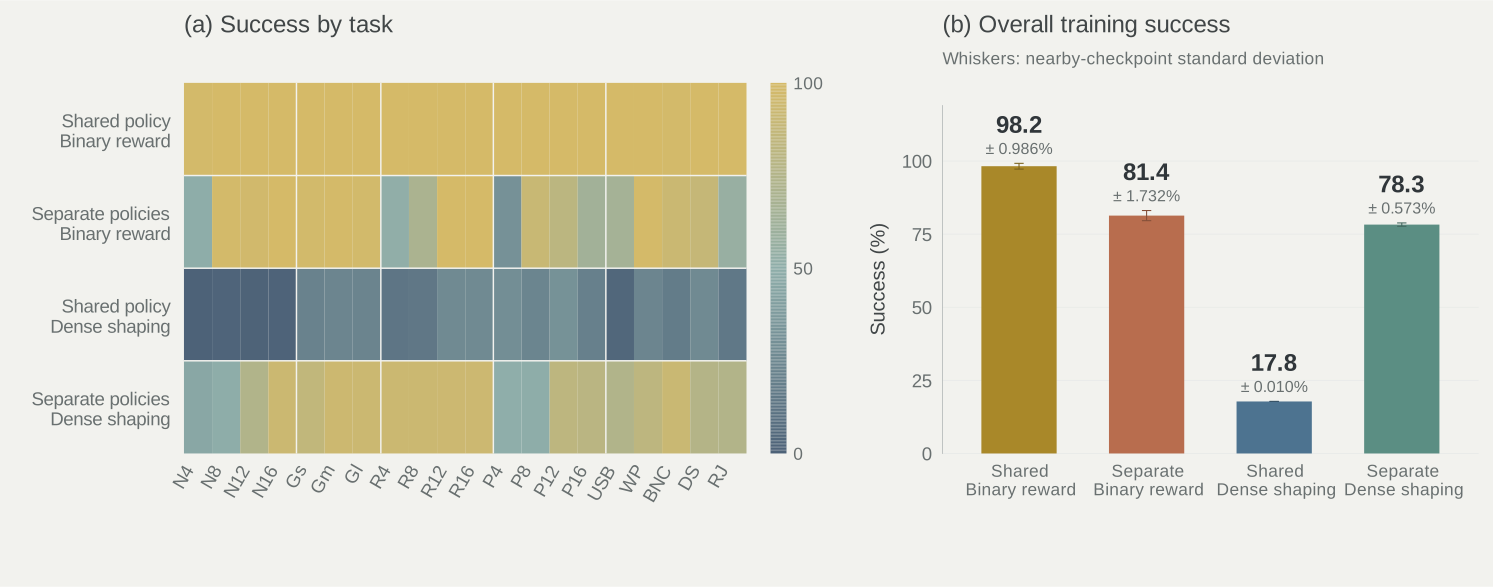
滑动或水平滚动以查看完整图表。在不同起始状态下的训练成功率。
涌现的装配行为
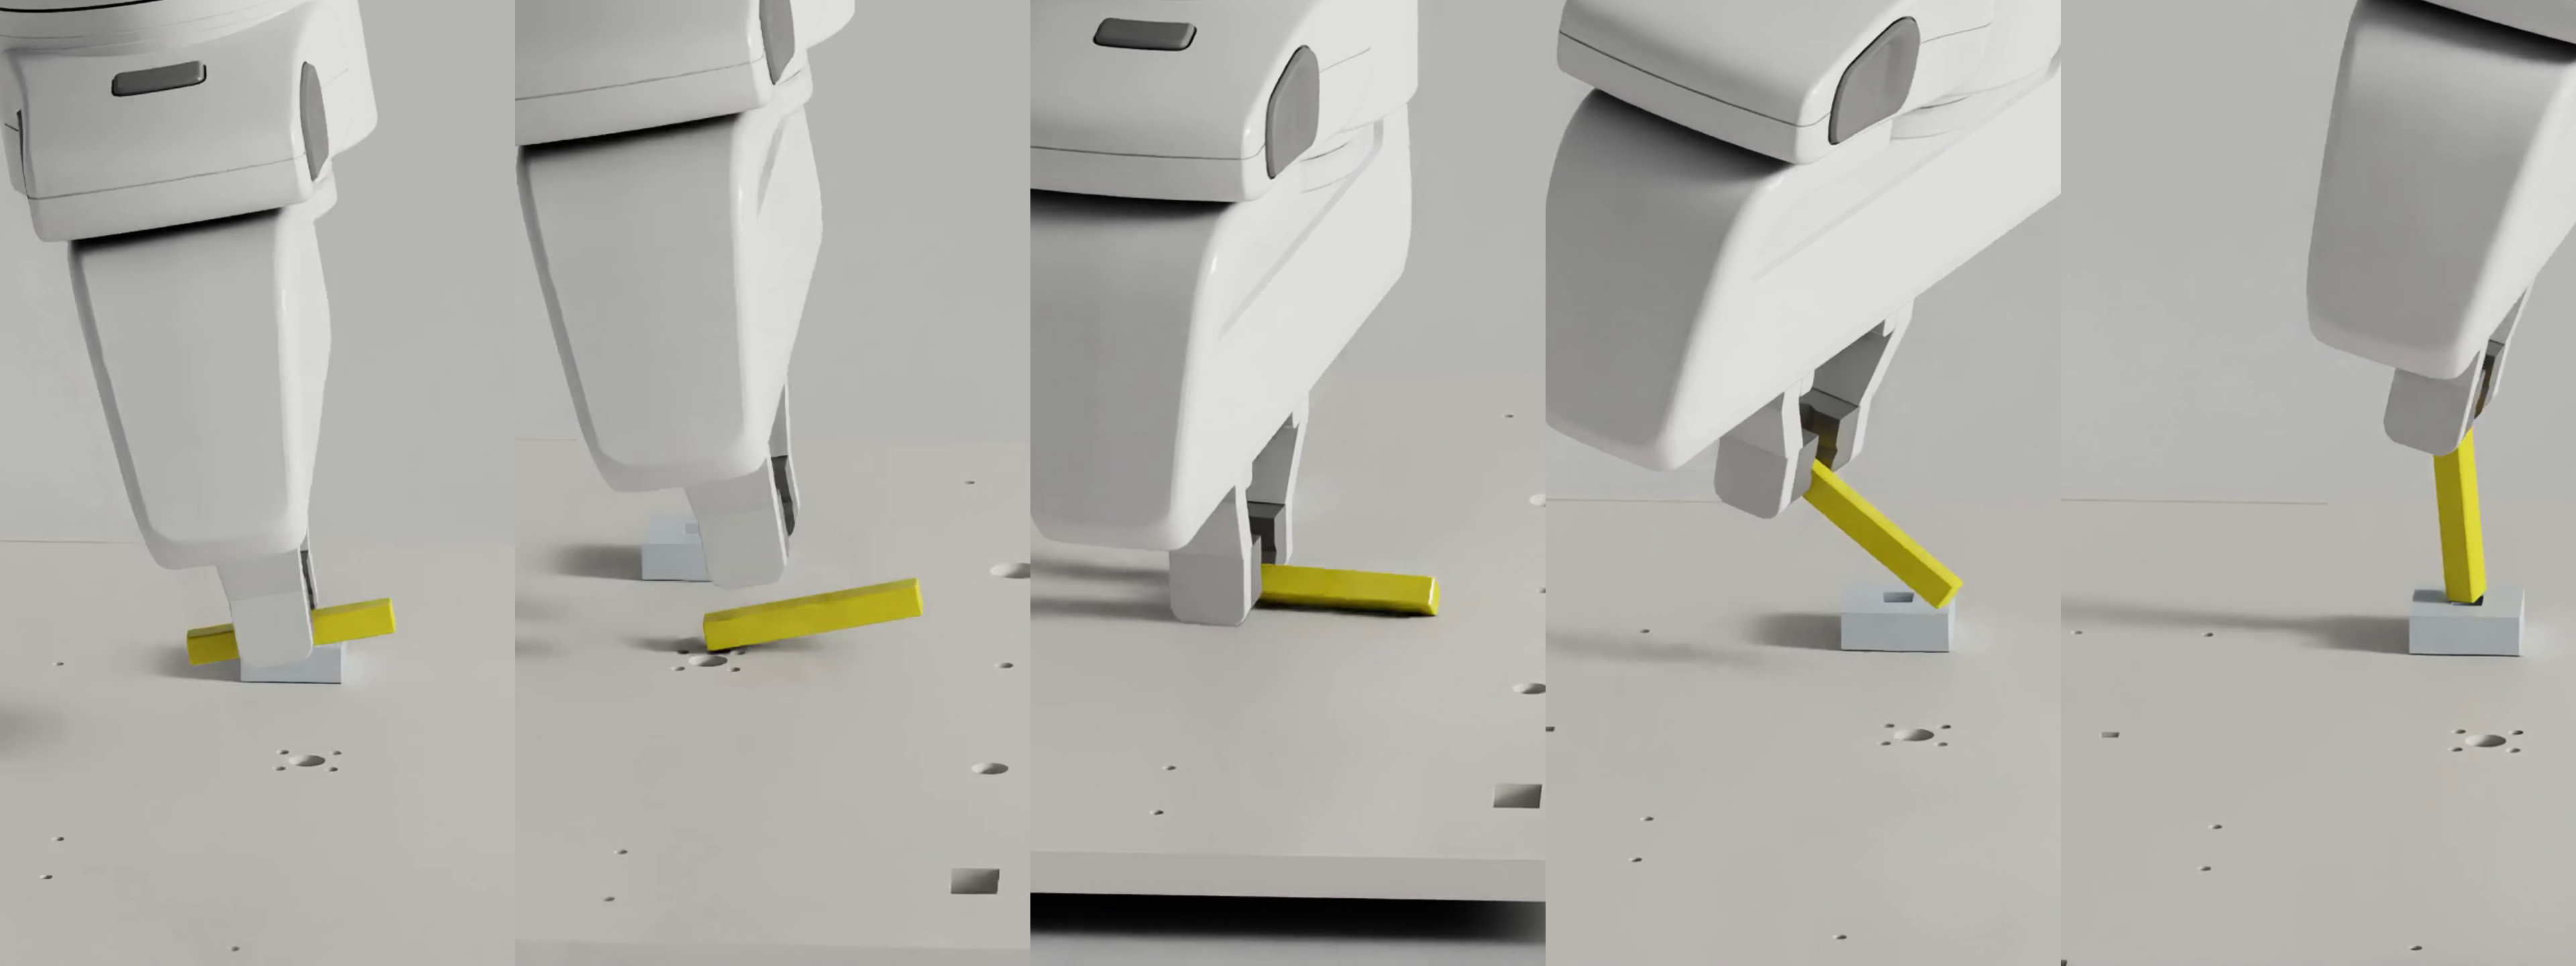 夹爪放下 8 mm 销钉,然后从靠近一端的位置将其拾起,使更多销钉部分暴露出来以便插入。
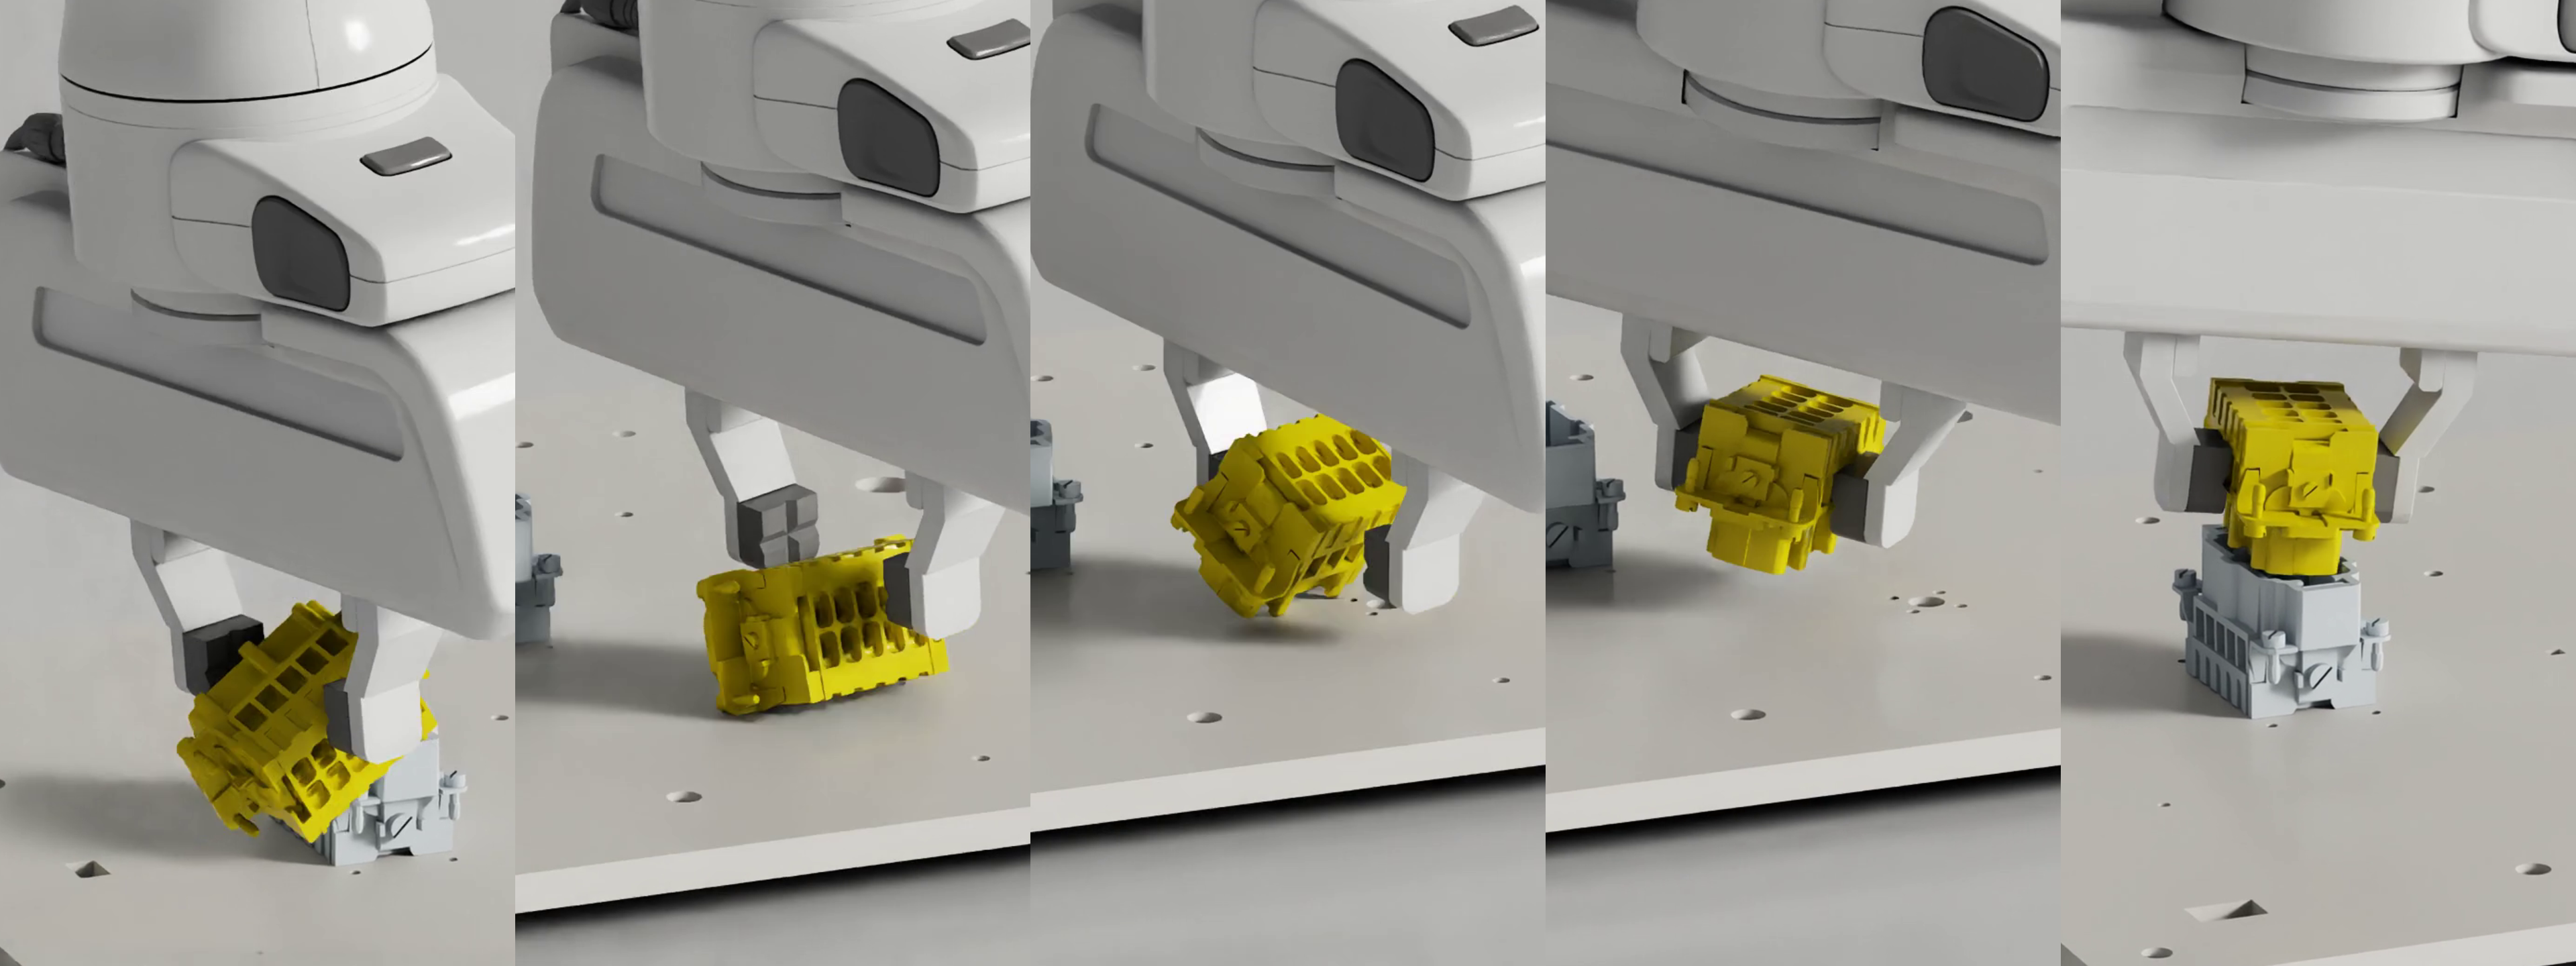 夹爪通过与板面的接触来旋转防水连接器,然后再将其插入。
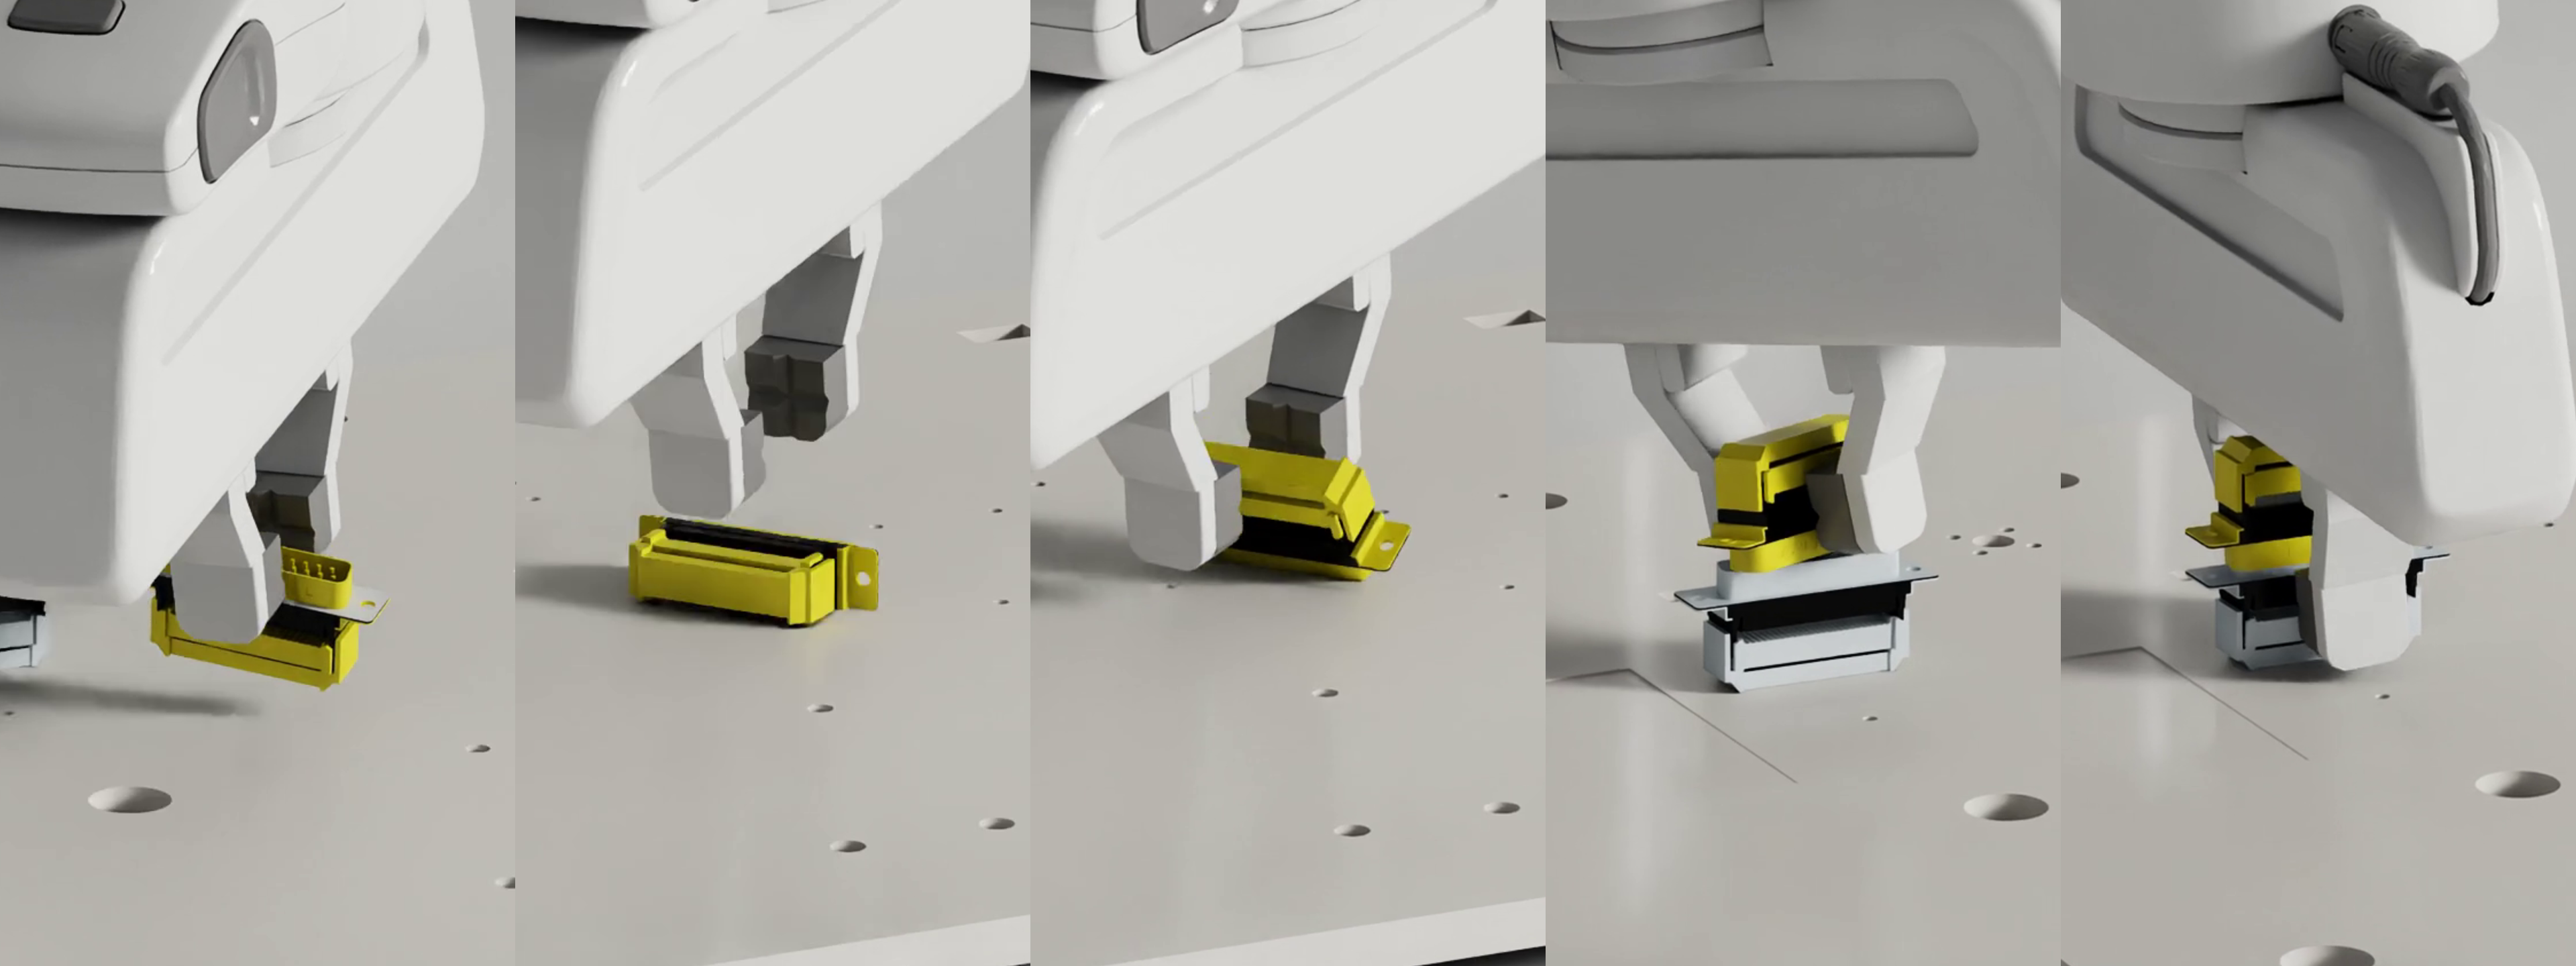 D-sub 连接器被放下并重新抓取,以使其与插座对齐。
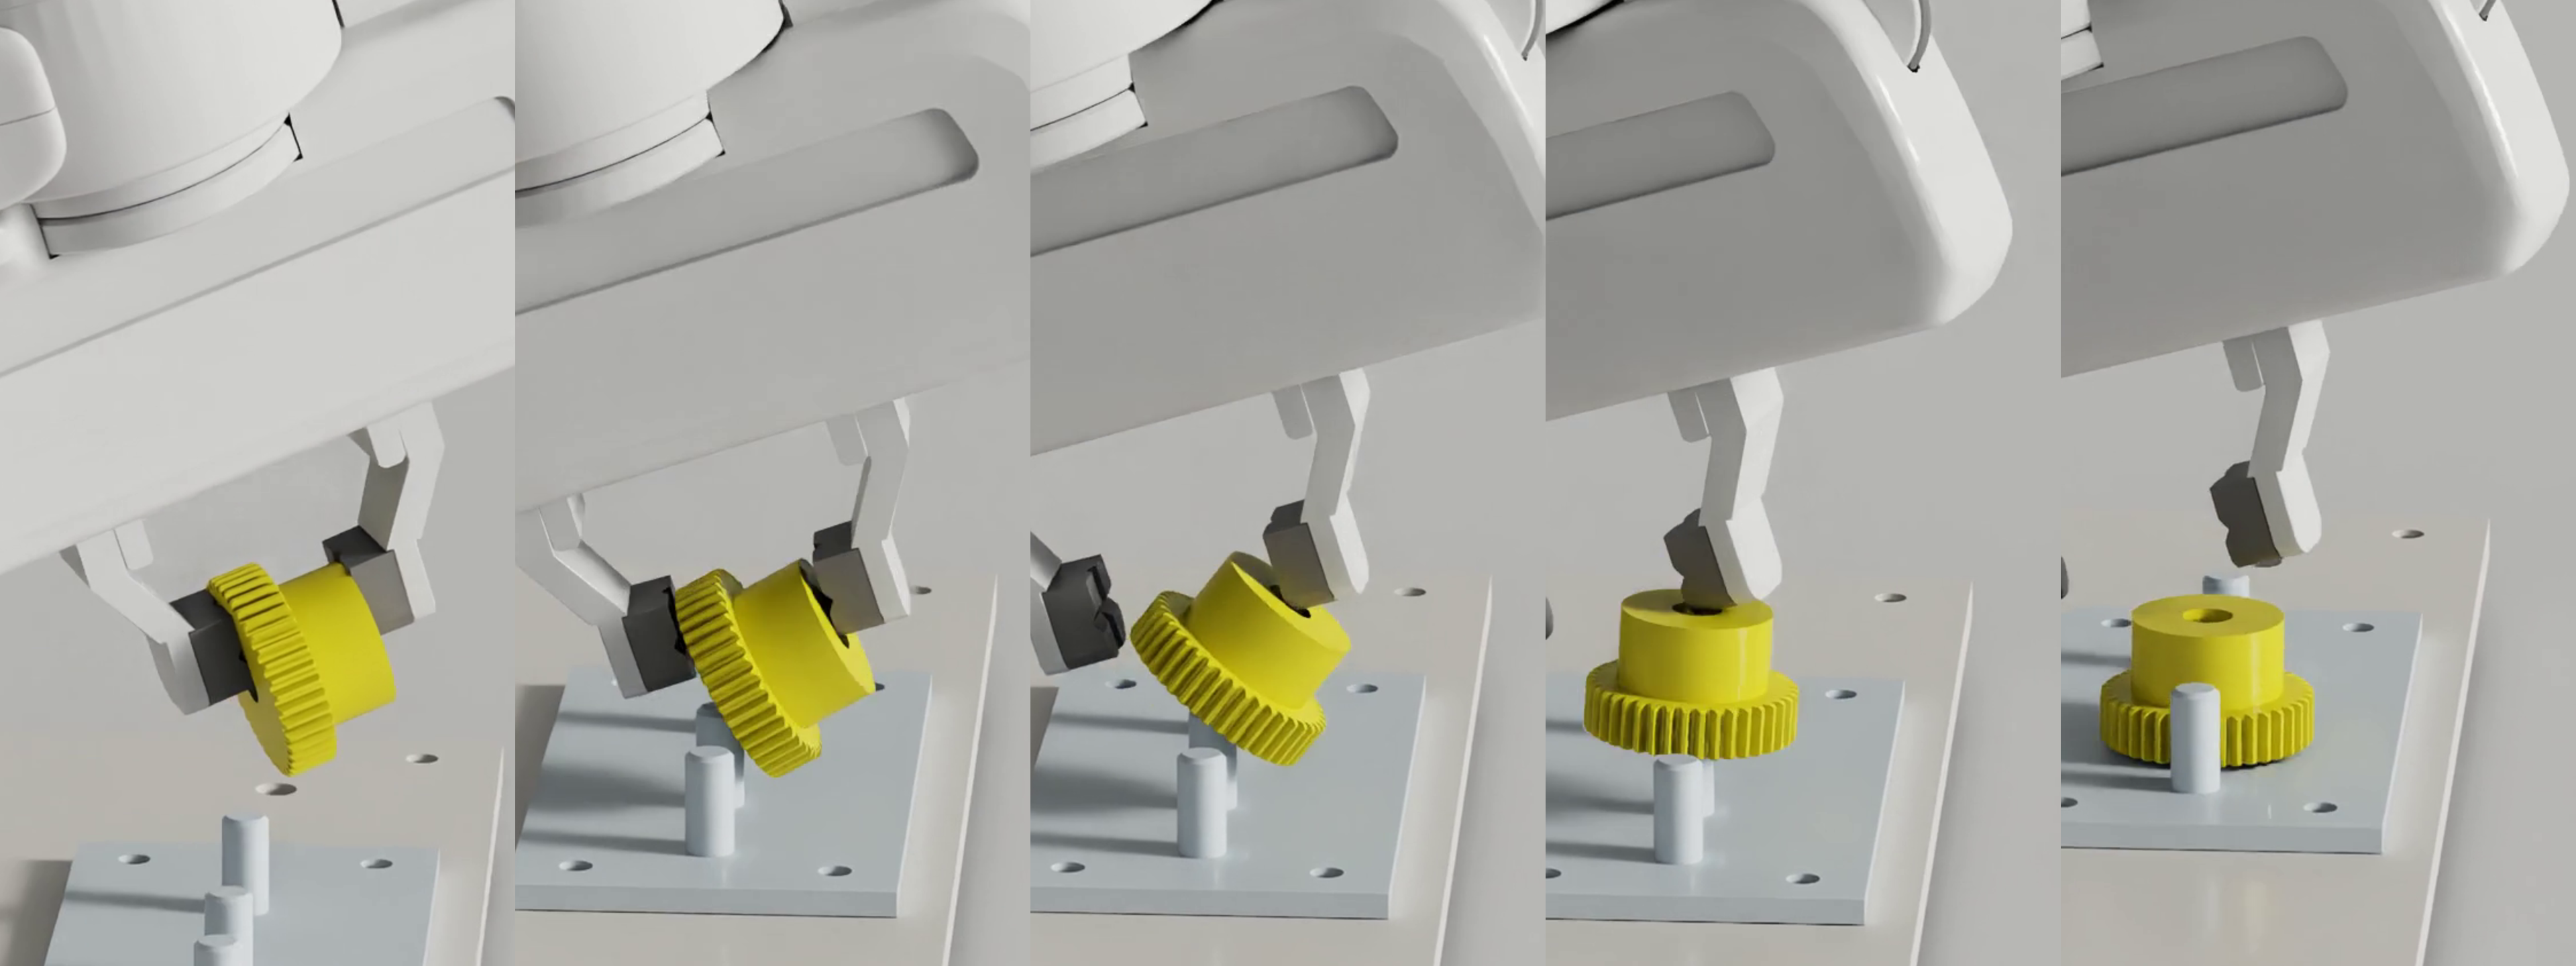 从侧面抓握时,中等齿轮枢转至安装柱上方的水平姿态。
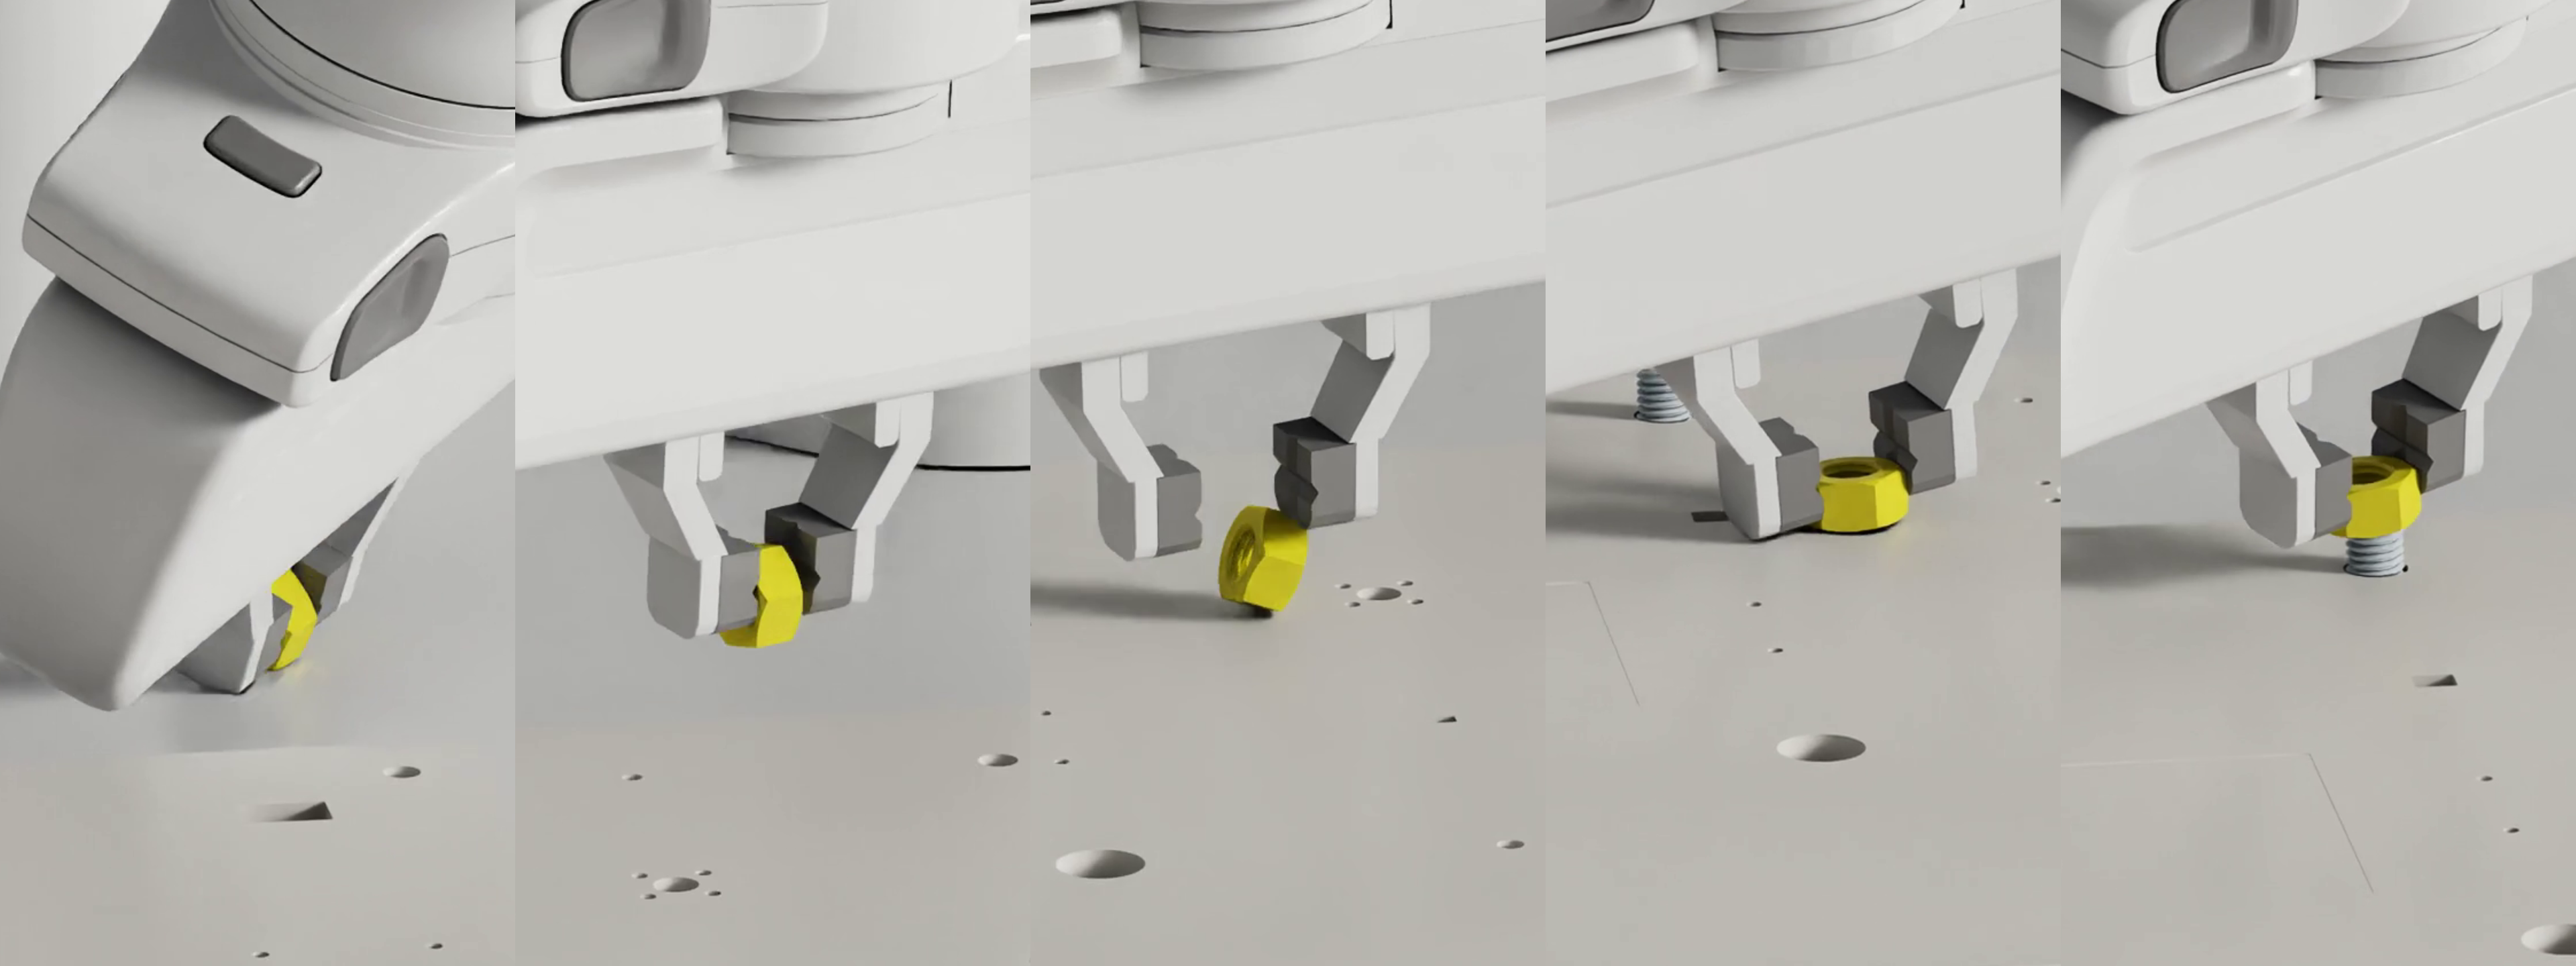 夹爪将 M12 螺母从其边缘滚动到平面,然后再将其放置在螺栓上。
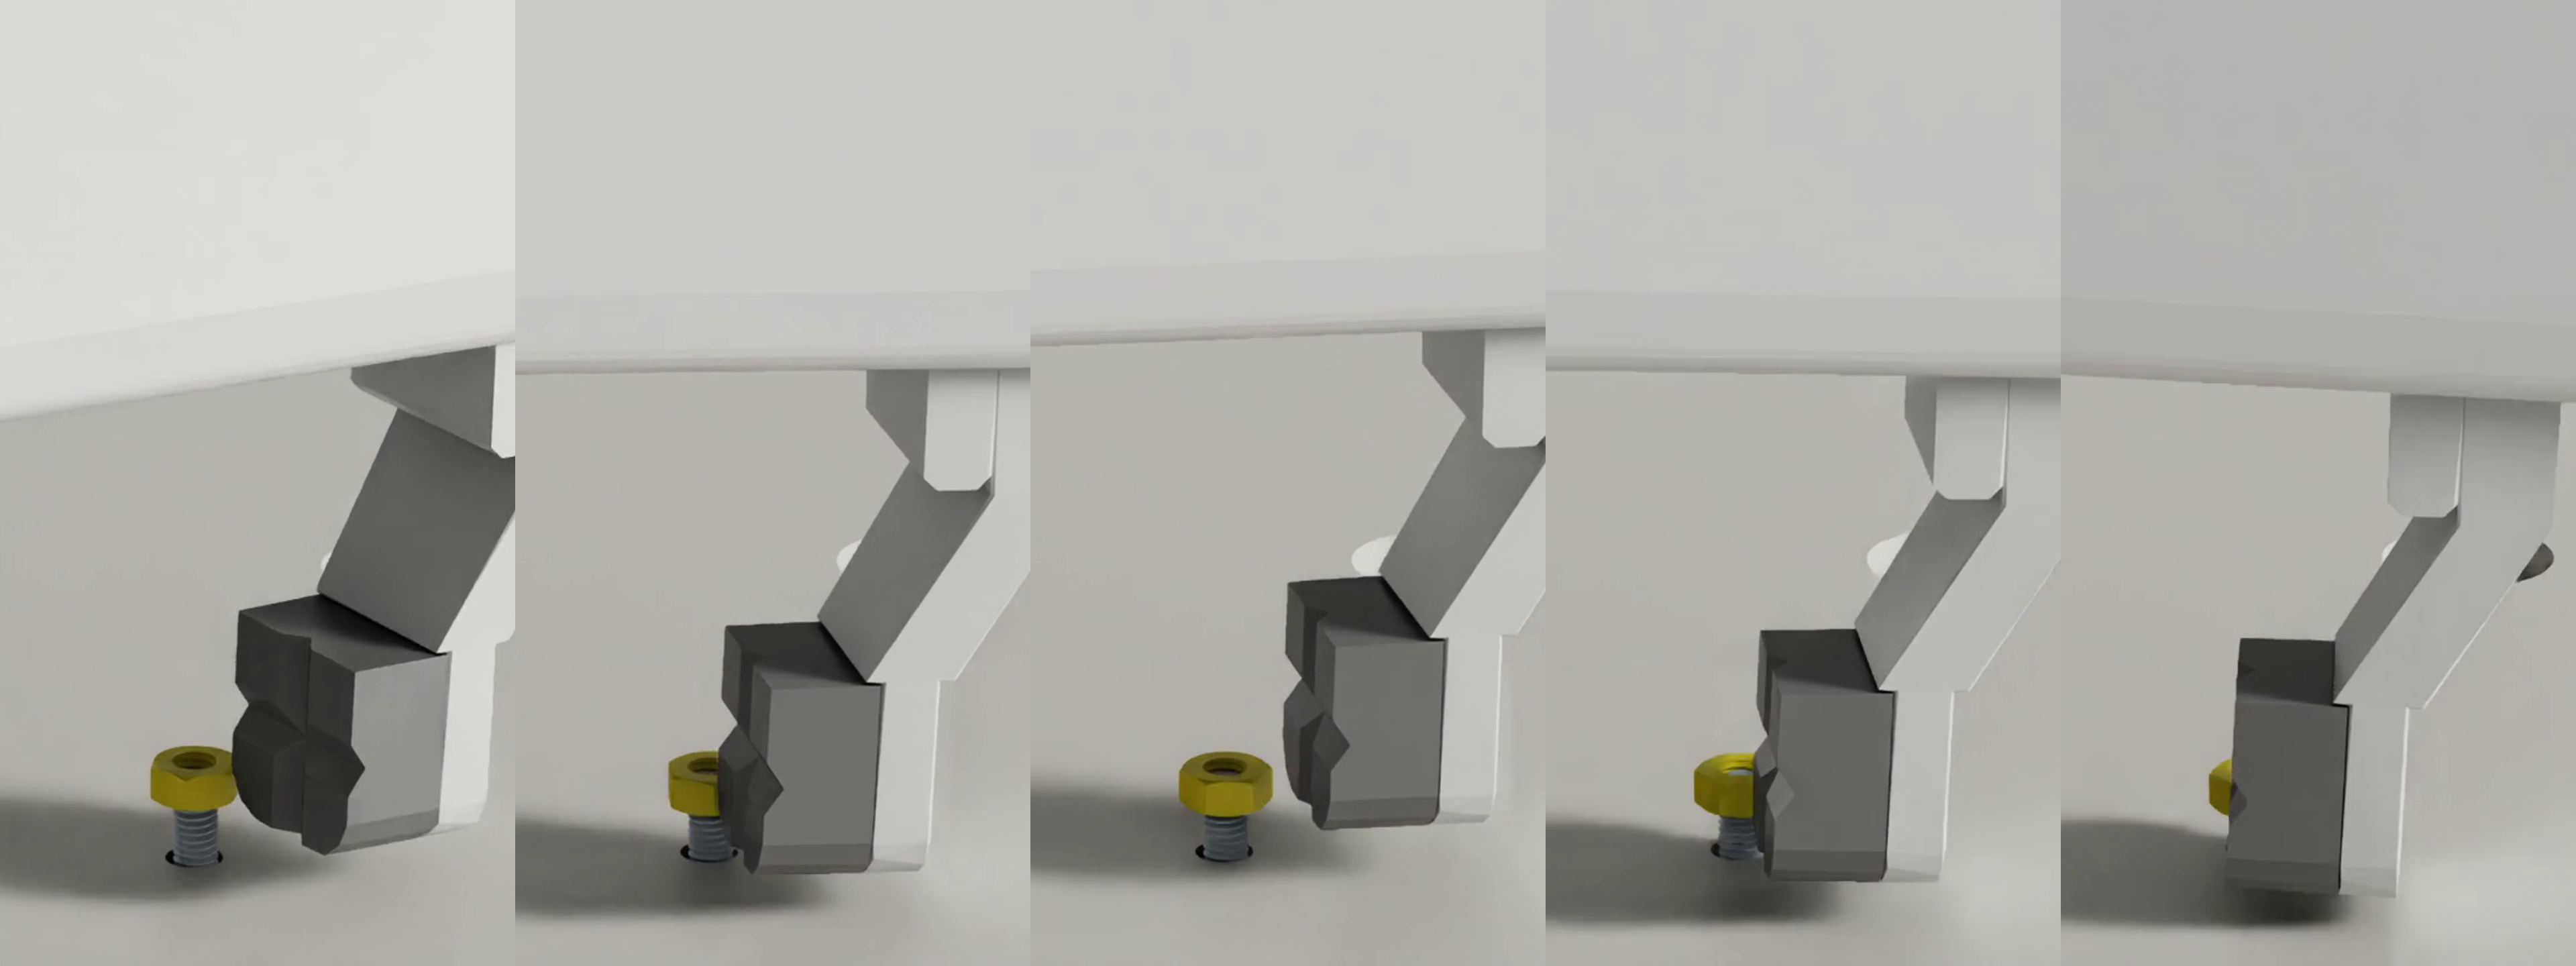 单侧指尖轻敲使 M4 螺母沿螺栓转动。
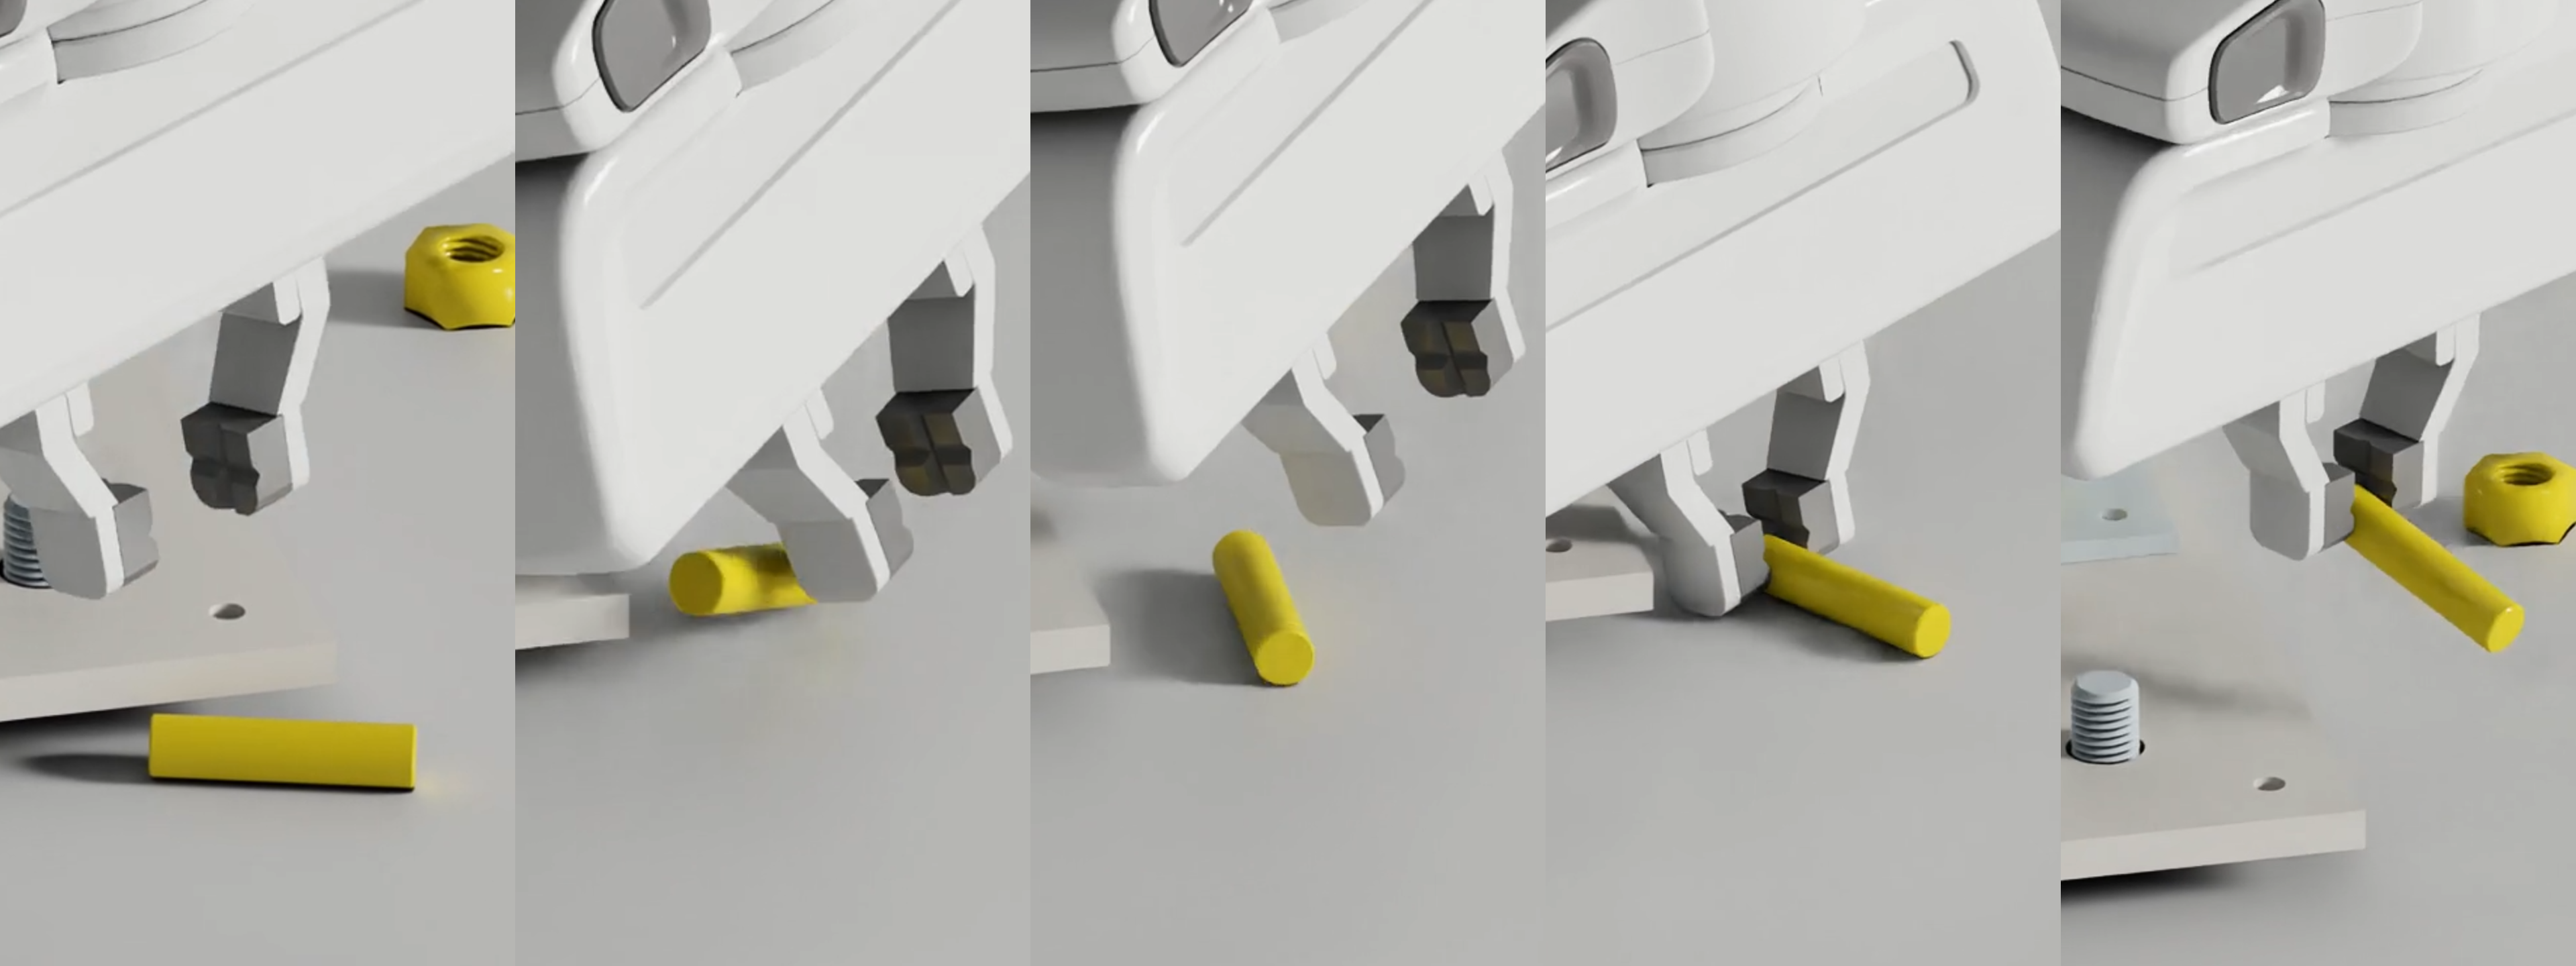 指尖推动 8 mm 杆穿过表面,随后夹爪将其拾起。 [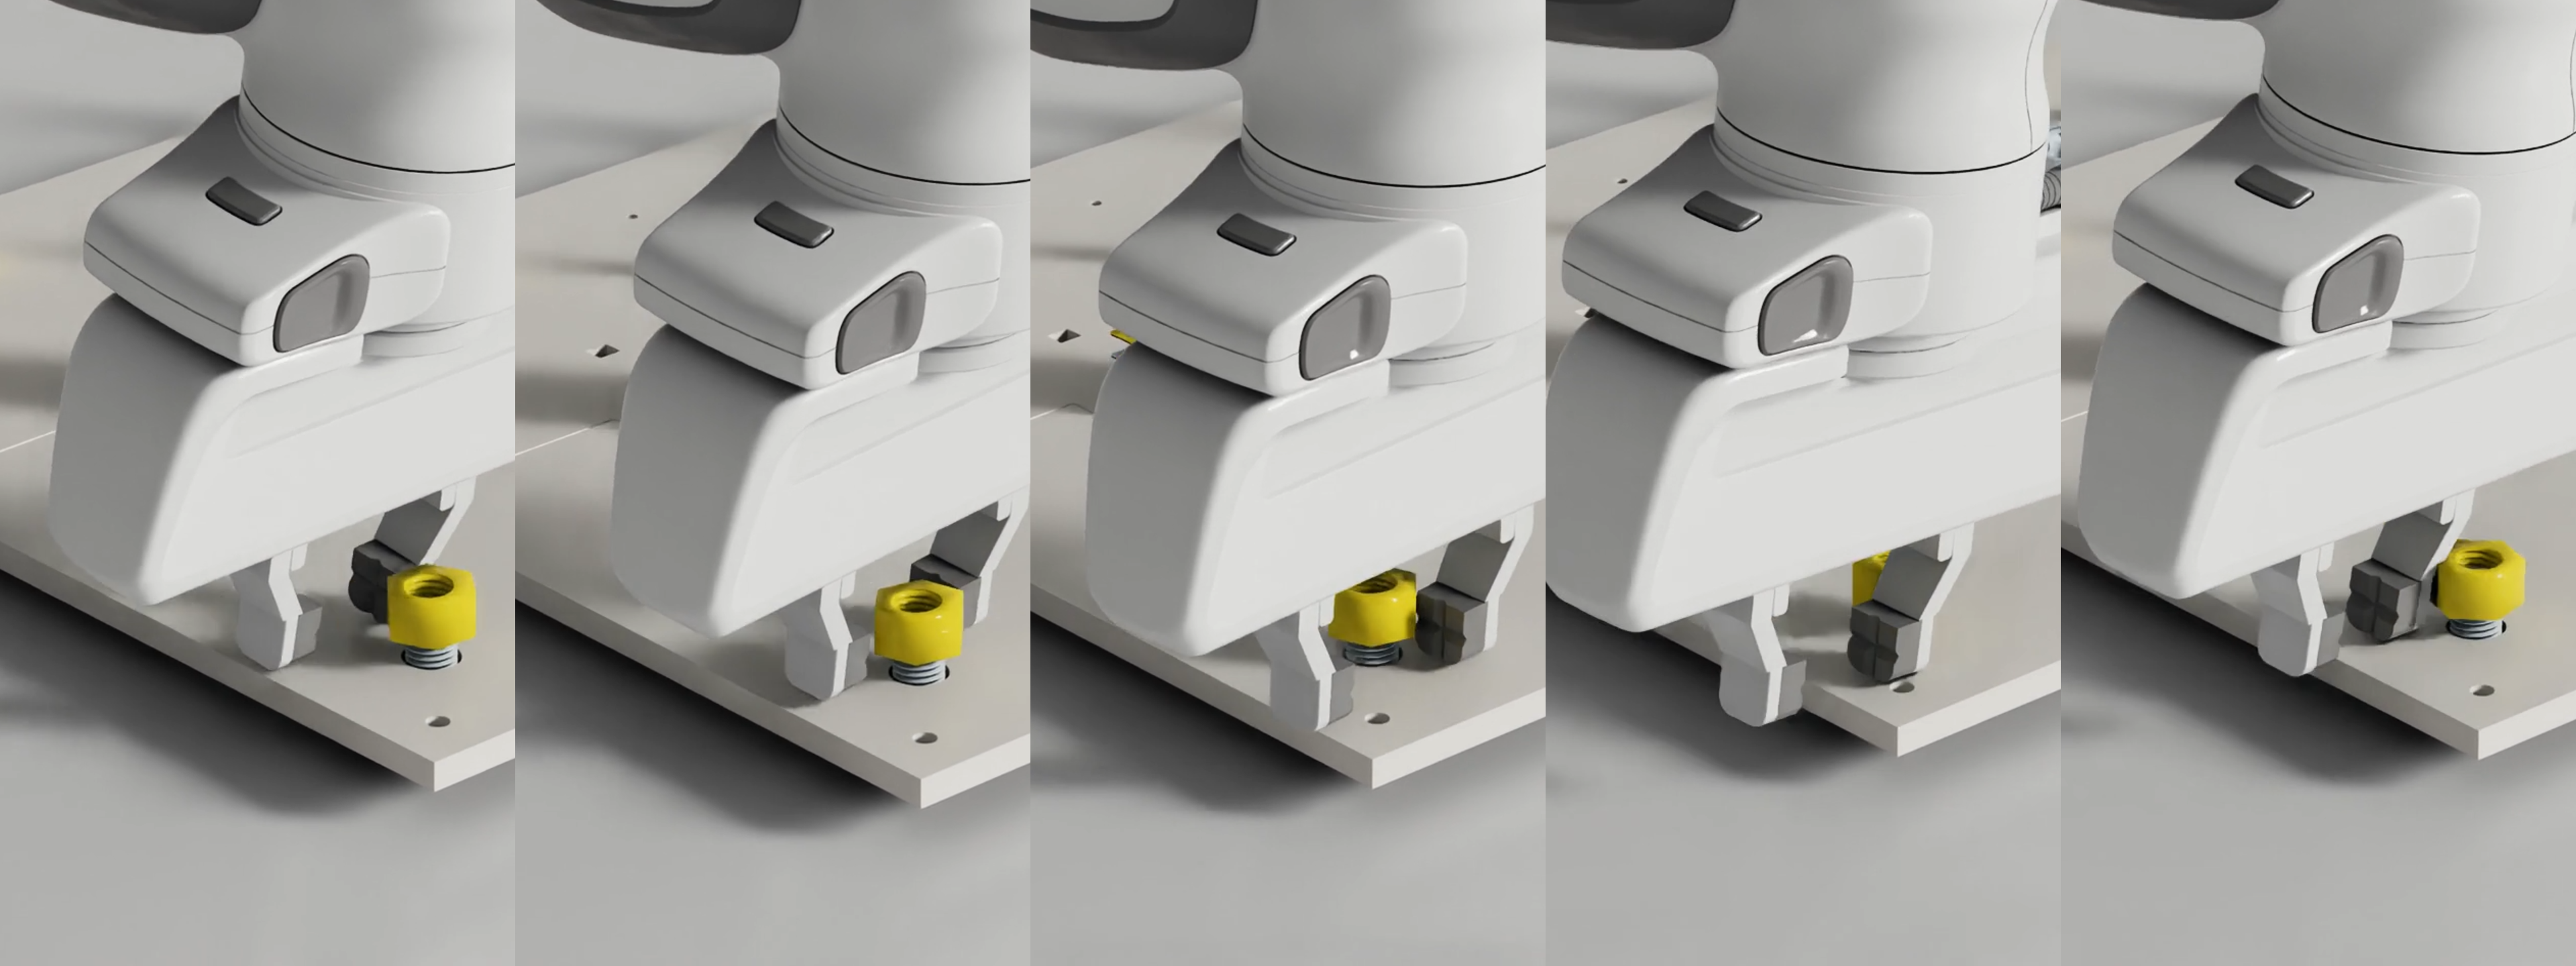 ](https://alpha-nist.github.io/assets/assembly-strategies/nut-m16.png) 夹爪围绕 M16 螺母移动,利用指尖接触使其沿螺栓旋转。
引用
@misc{zhang2026alphanistemergentassemblyskills,
  title={AlphaNIST: Emergent Assembly Skills from Binary Task Rewards},
  author={Octi Zhang and Iretiayo Akinola and Rosario Scalise and
          Mateo Guaman Castro and Patrick Yin and Tobias Widmer and
          Miles Macklin and Chris Amevor and Dylan Turpin and
          Dirk Van Gelder and Jan Carius and Ankur Handa and
          Gavriel State and Yunrong Guo and Yashraj Narang},
  year={2026},
  eprint={2610.13354},
  archivePrefix={arXiv},
  primaryClass={cs.AI},
  url={https://arxiv.org/abs/2610.13354},
}