苹果新框架让通用大模型零样本操控机械臂成功率达 85.6%
原标题:New Apple paper shows that a general-purpose AI model like Claude Opus 5.5, given camera views and d...
78AI 研判分
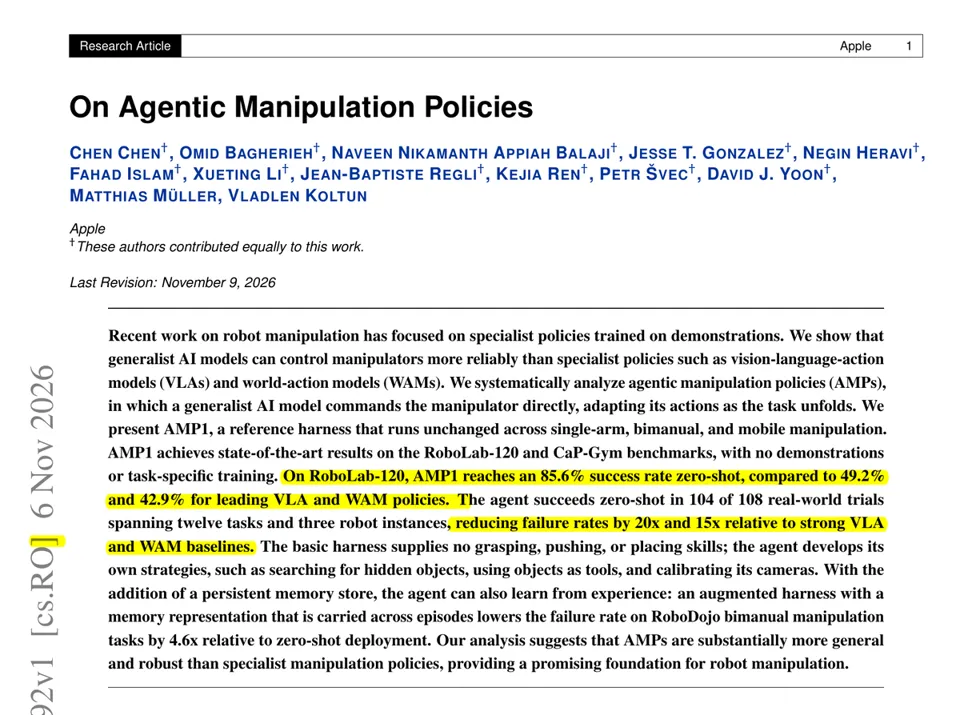
苹果最新论文提出 AMP1 框架,让 Claude Opus 5.5、Gemini 4 Argon 等通用前沿模型通过摄像头画面、代码执行与直接运动指令闭环控制机械臂,无需任何演示数据或任务训练。在 RoboLab-120 基准上零样本成功率达 85.6%,远超最佳 VLA 模型的 49.2% 与最佳世界动作模型的 42.9%;真实 Franka 机械臂上 108 次试验成功 104 次。代价是每轮任务中机器人需大量等待模型推理。
报道正文
Rohan Paul (@rohanpaul_ai) · 2026-11-09 23
Apple 的新论文表明,像 Claude Opus 5.5 这样的通用 AI 模型,在获得摄像头视角并直接控制机械臂的情况下,处理物体比用录制演示训练的机器人模型更可靠。
Apple 的新论文表明,直接控制机械臂的前沿 AI 模型击败了专用机器人策略,且无需演示或任务训练。
大多数机器人操作工作都是在演示数据上训练专用策略,例如视觉-语言-动作模型,而这些策略在指令变化时很容易失效。
他们的框架 AMP1 让 Claude Opus 5.5 或 Gemini 4 Argon 这类模型在循环中获得摄像头视角、代码执行能力和直接运动指令。它没有内置的抓取或放置技能,因此模型会自行发明策略。
在 RoboLab-120 上,AMP1 零样本成功率达到 85.6%,而最佳 VLA 为 49.2%,最佳世界-动作模型为 42.9%。在真实的 Franka 机械臂上,它在 108 次试验中成功了 104 次,不过机器人在每个回合中大部分时间都在等待模型。